3.アプリの機能設定
3.1.サーボメニュー
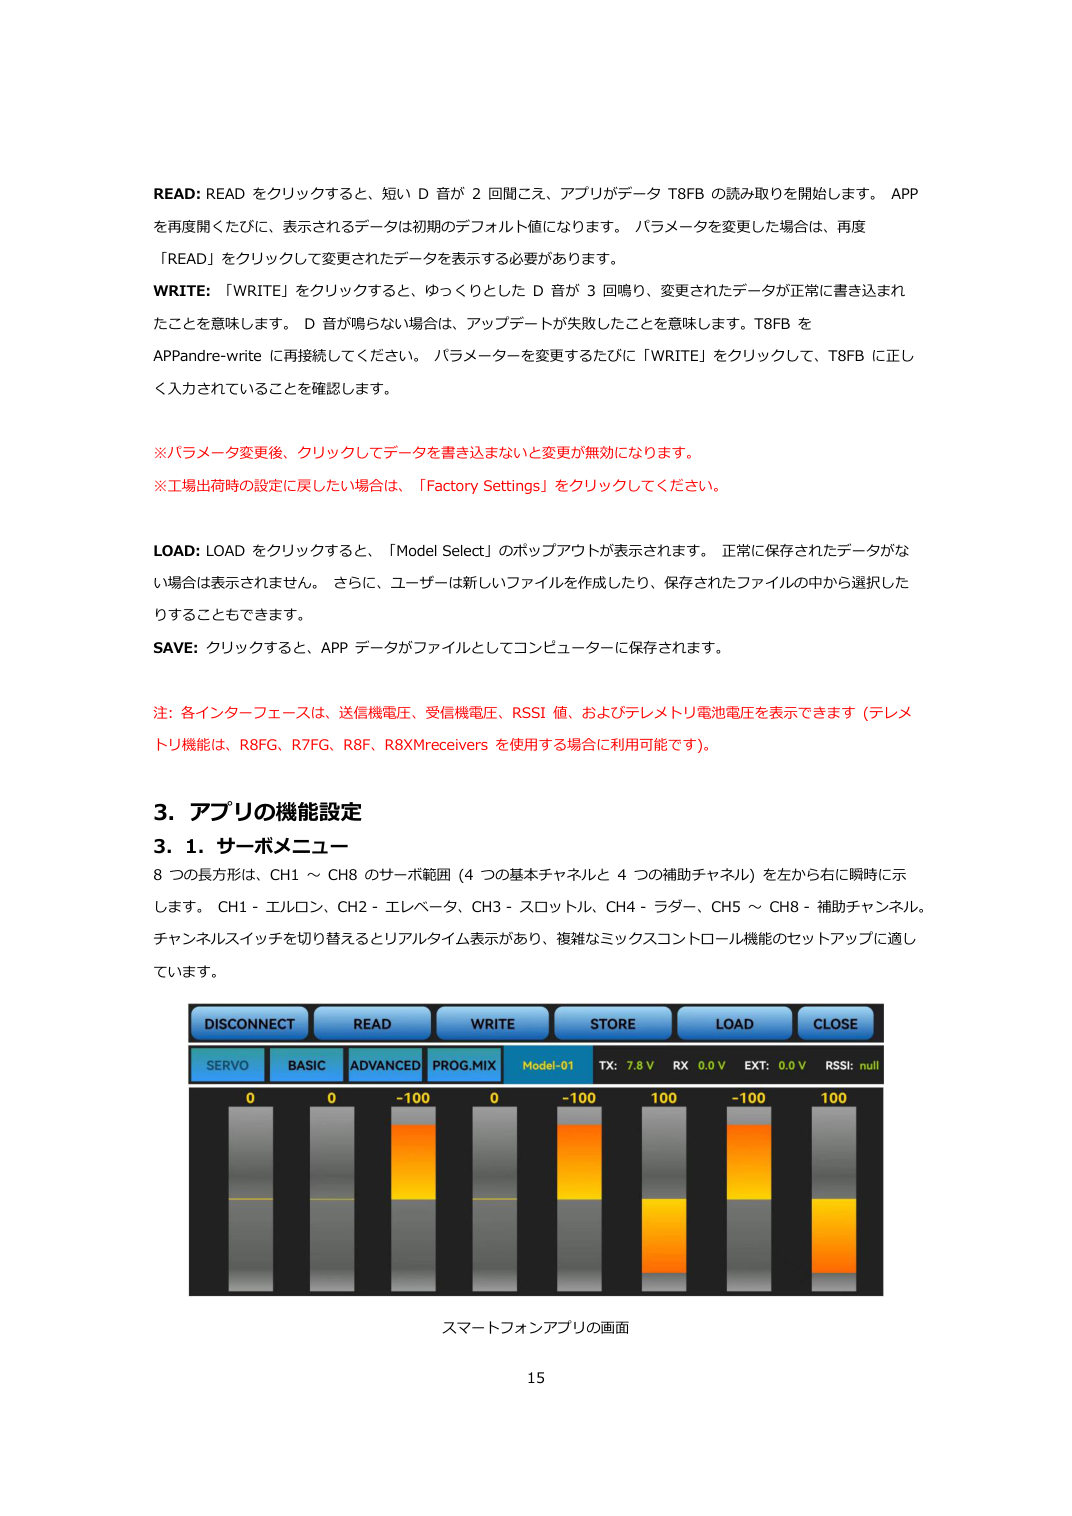
Section titled “3.1.サーボメニュー”8 つの長方形は、CH1 ~CH8 のサーボ範囲(4 つの基本チャネルと4 つの補助チャネル) を左から右に瞬時に示
します。CH1 - エルロン、CH2 - エレベータ、CH3 - スロットル、CH4 - ラダー、CH5 ~CH8 - 補助チャンネル。
チャンネルスイッチを切り替えるとリアルタイム表示があり、複雑なミックスコントロール機能のセットアップに適し
ています。
スマートフォンアプリの画面
コンピューターアプリの画面
3.2.基本メニュー
Section titled “3.2.基本メニュー”3.2.1.リバース
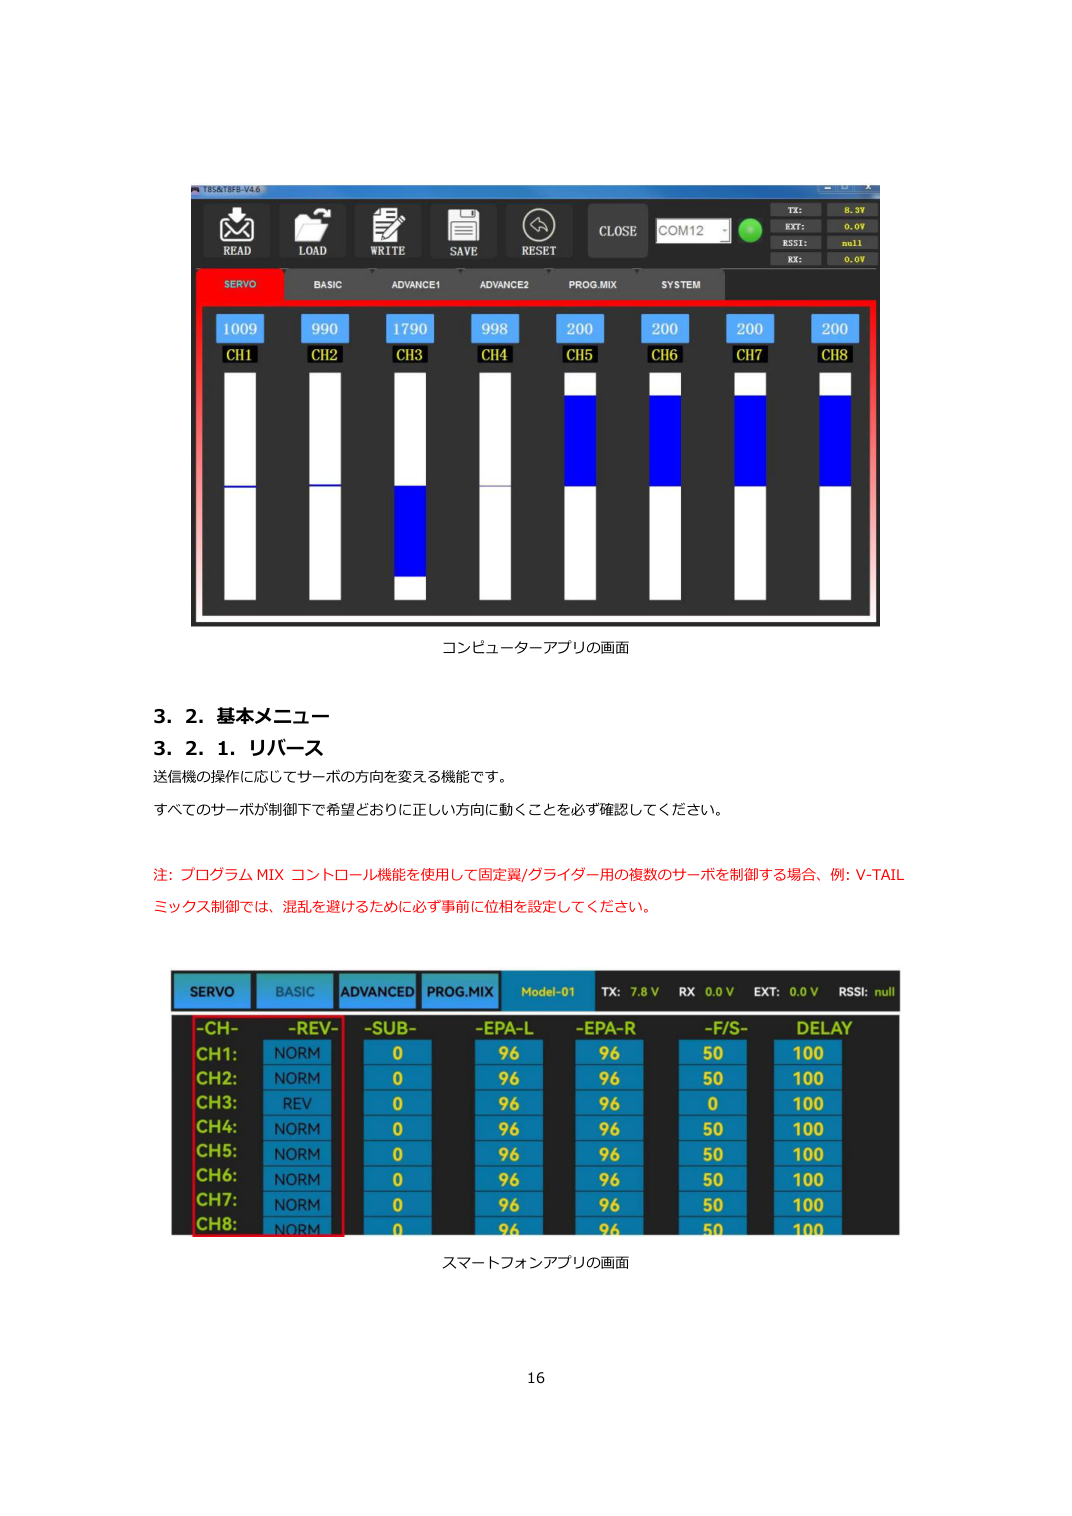
Section titled “3.2.1.リバース”送信機の操作に応じてサーボの方向を変える機能です。
すべてのサーボが制御下で希望どおりに正しい方向に動くことを必ず確認してください。
注: プログラムMIX コントロール機能を使用して固定翼/グライダー用の複数のサーボを制御する場合、例: V-TAIL
ミックス制御では、混乱を避けるために必ず事前に位相を設定してください。
スマートフォンアプリの画面
コンピューターアプリの画面
サーボ位相を変更した後、モデル上の対応するチャネルの制御をチェックして、チャネルの応答方向が正しいことを確
認してください。送信機の動作に対する各サーボの応答が正しいことを確認してください。
3.2.2.サブトリム
Section titled “3.2.2.サブトリム”各サーボのニュートラル位置に小さな変更や修正を加えます。デフォルトは工場出荷時の0設定となり、サブトリム
はありません。範囲は-100 ~+100、実際の必要に応じて変更できます。
スマートフォンアプリの画面
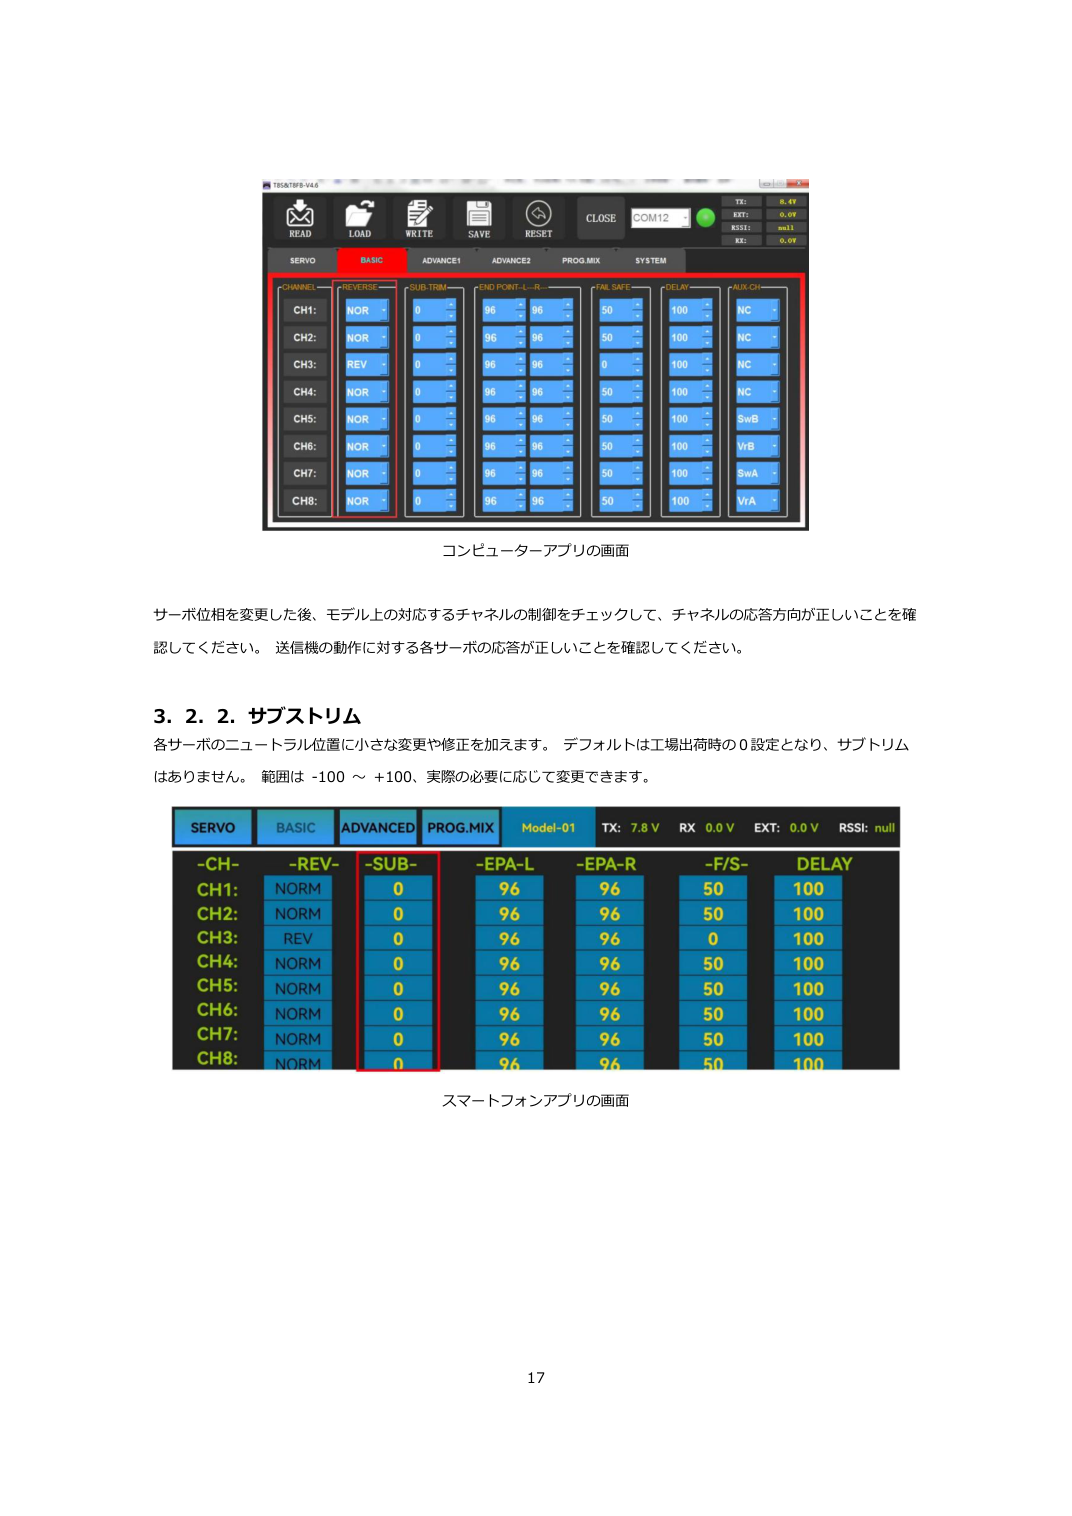
コンピューターアプリの画面
この機能はサーボのニュートラル位置を設定するためのものであり、舵角を水平にするためのものではありません。
したがって、推奨される手順は次のとおりです。
•
サーボがサーボ面に接続されていない場合はサブトリムを0にし、サブトリムを通じてサーボのニュートラル
位置を調整します。
•
サブトリムを0にします。
•
サーボアームとリンケージは、操舵面のニュートラルができるだけ正確になるように取り付けてください。
•
細かい補正を行うには、サブトリムの小さな範囲の値を変更します。
3.2.3.エンドポイント調整(EPA)
Section titled “3.2.3.エンドポイント調整(EPA)”サーボの舵角の範囲を設定する機能です。
モデルを設定するとき、または最初の飛行後、ジョイスティックを最大位置まで動かしてもモデルの動きがまだ比較的
小さいと感じた場合。サーボの対応するチャンネルの移動範囲のパーセンテージを増やすことができます(最大値は
120 に調整できます。デフォルトは96 です)。EPA-L、EPA-R はそれぞれ中立点の両側の移動範囲を表します。変
更したい側を選択して、移動範囲のパーセンテージを調整できます。
スマートフォンアプリの画面
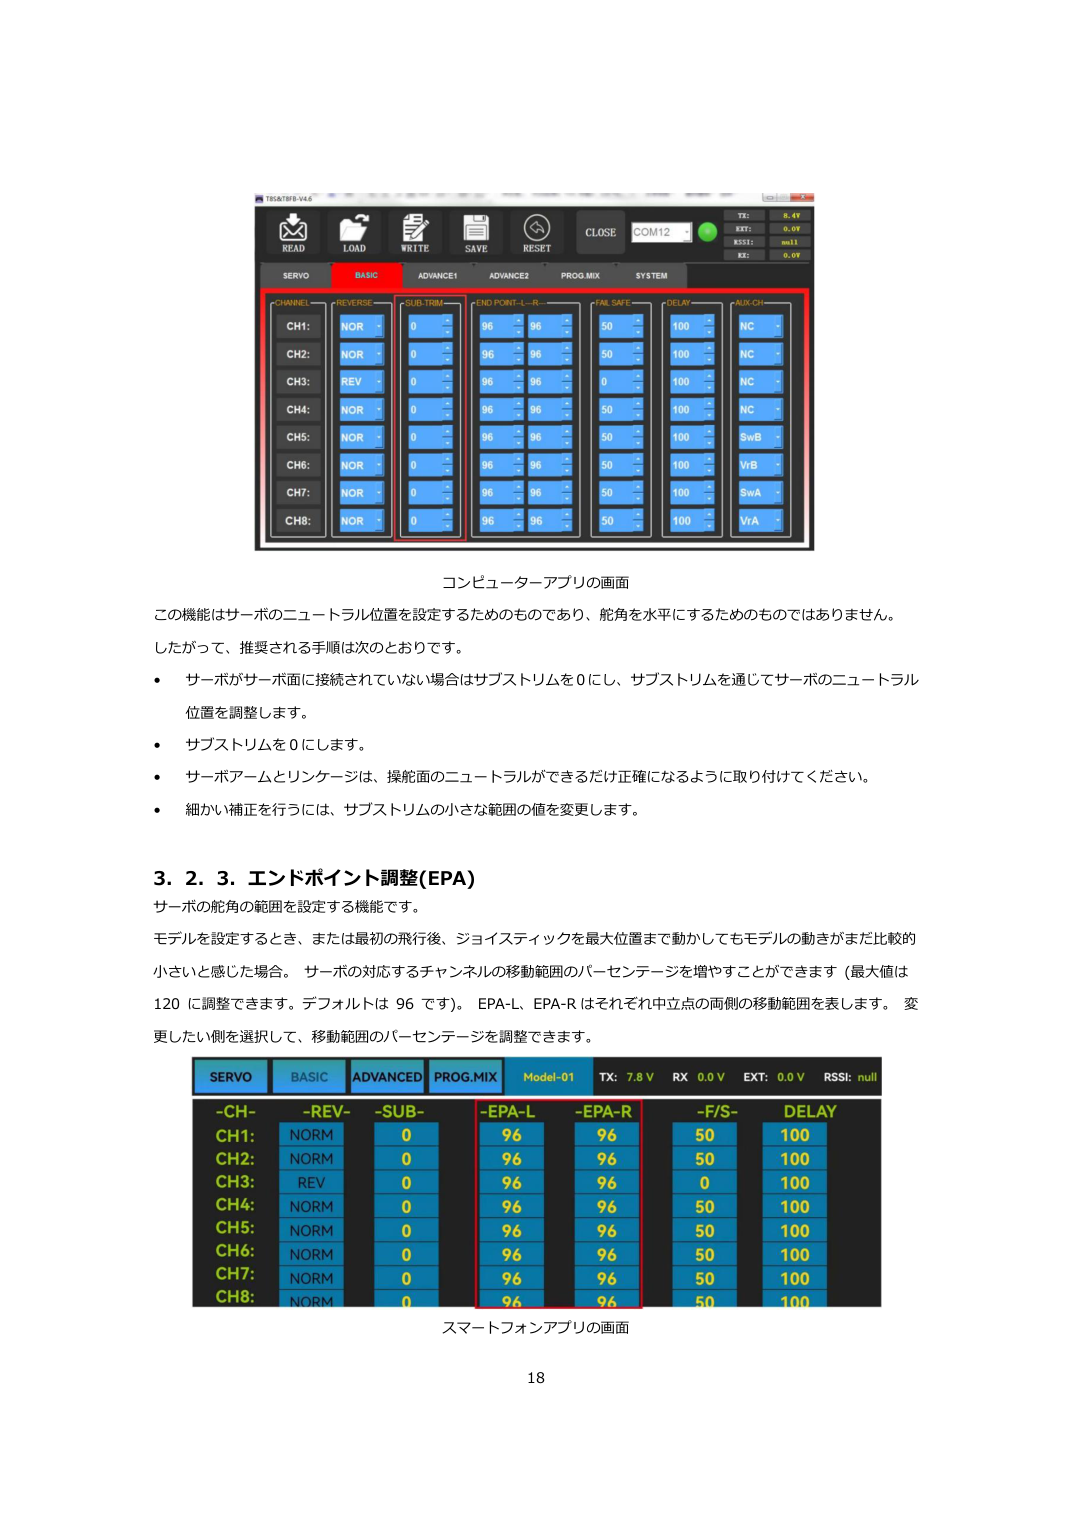
コンピューターアプリの画面
3.2.4.フェイルセーフ(F/S)
Section titled “3.2.4.フェイルセーフ(F/S)”飛行が制御限界に達している場合、例えば、飛行中に強い電波の妨害があるか、送信機と受信機の間に障害物があるか、
T8FB の低電圧等、制御が失われるリスクがあります。
この時点で、モデルが制御を失った後も設定したF/S 値で動作を維持できるように、フェールセーフを設定できます。
事前にF/S を設定する必要があります。各チャンネルは独立して設定できます。
必要に応じて、チャネルが出力するサーボの移動範囲を設定します。設定後、受信機が送信機の制御を失った場合で
も、受信機は設定した値に従ってサーボ移動範囲を出力し続けます。
スマートフォンアプリの画面
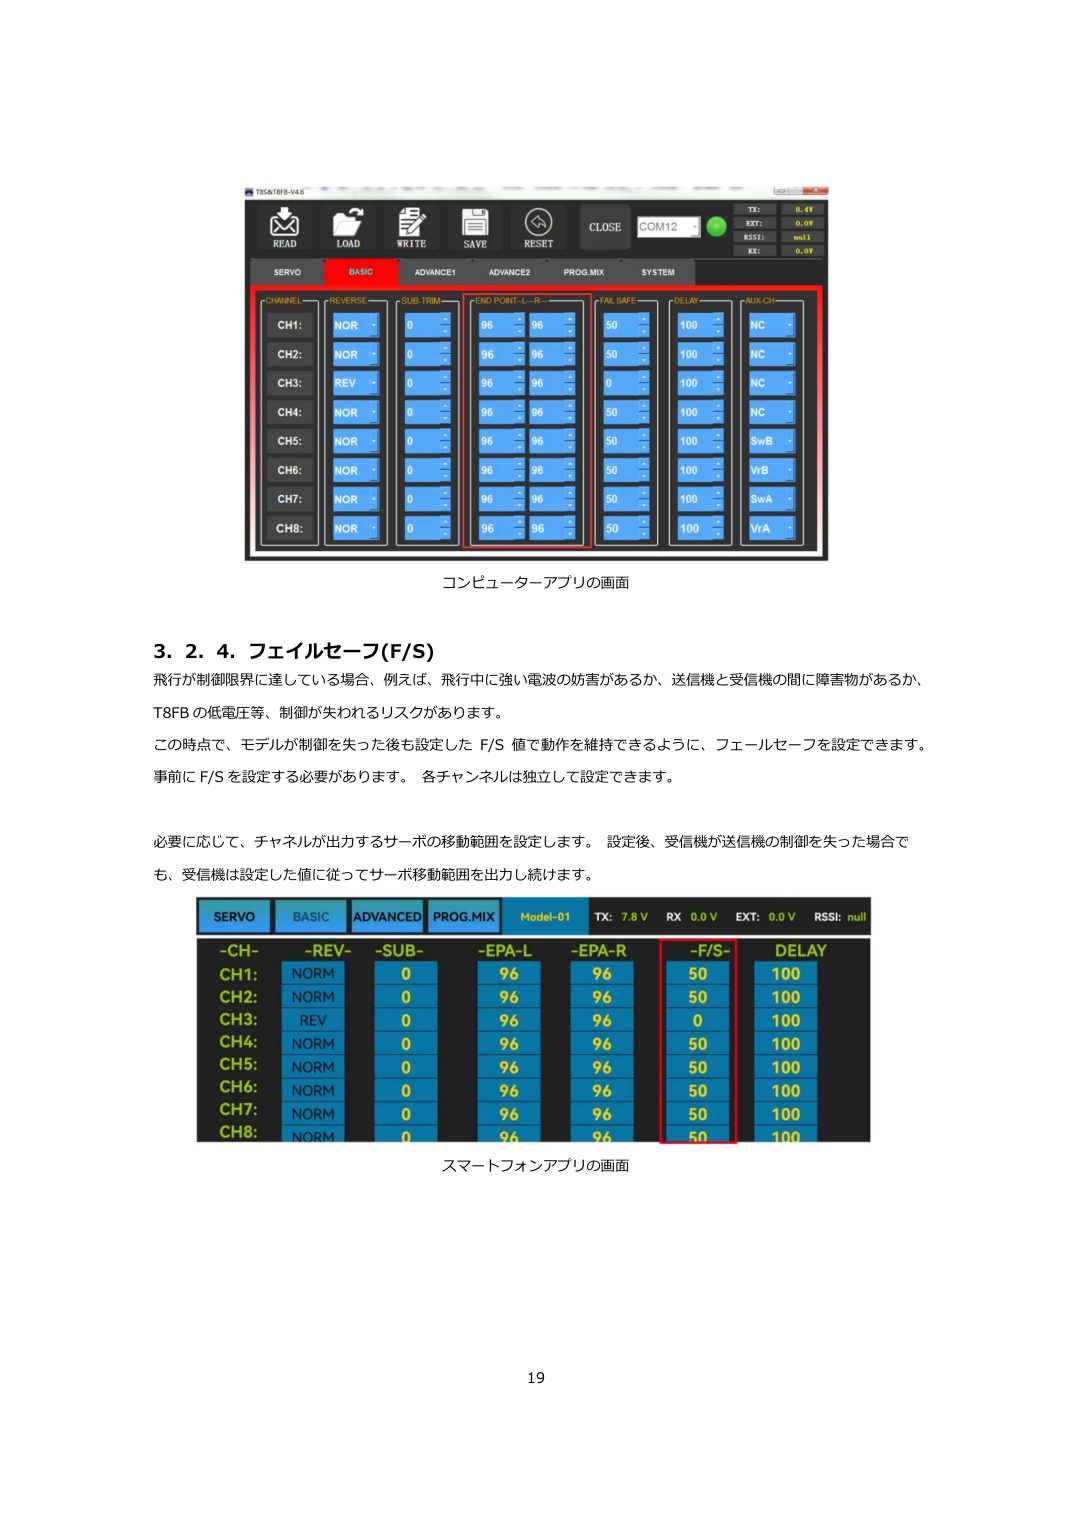
コンピューターアプリの画面
注:
1. スロットルF/S の設定はバッテリー電圧低下にも適用されます。F/S 値0 はスロットルスティックの最下点を意
味し、50 は中央点を意味します。
2. F/S (フェイルセーフ) 機能は、特定の競技において、飛び去ったり落下したりする前にモデルが安全に着陸するこ
とを保証するために使用できます。さらに、すべてのサーボをニュートラルにして飛行時間を最大化することもでき
ます。
3.2.5.遅延
Section titled “3.2.5.遅延”サーボの位置と実際の動作の同期比率を調整します。工場出荷時のデフォルト値は100 で、遅延なしを意味します。
スマートフォンアプリの画面
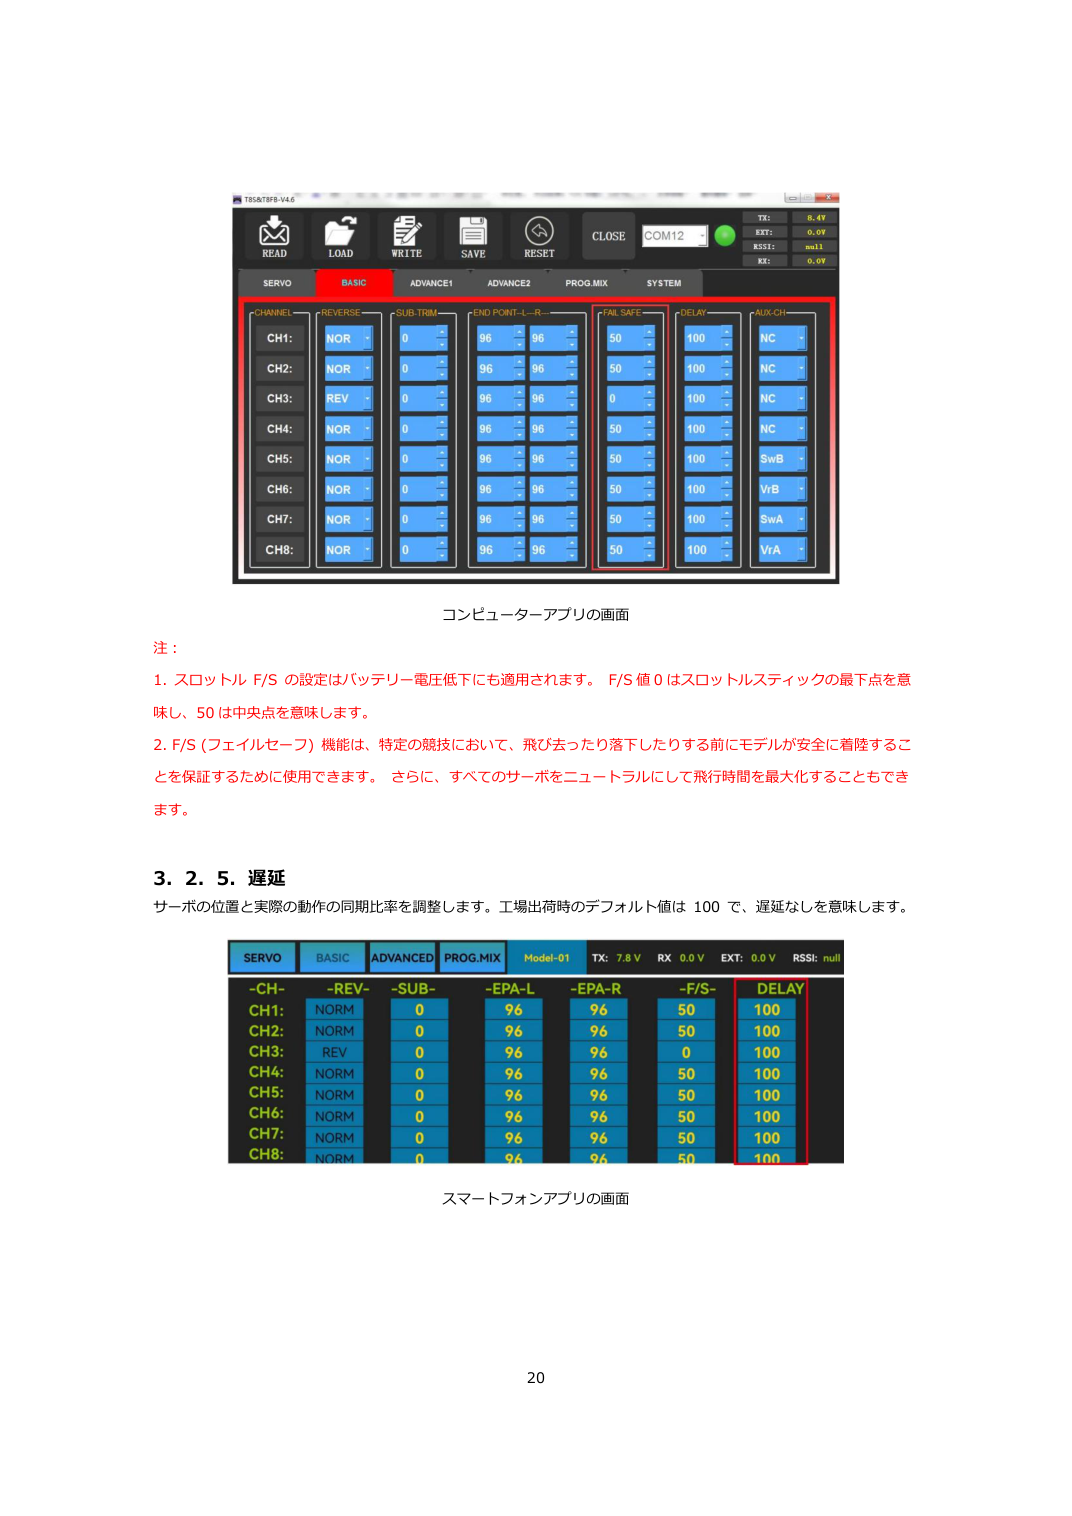
コンピューターアプリの画面
3.3.アドバンスメニュー
Section titled “3.3.アドバンスメニュー”3.3.1.D/R(デュアルレート)
Section titled “3.3.1.D/R(デュアルレート)”このモデルは、スイッチによってさまざまなサーボの舵角で動作するように制御できます。この機能を使用する前に、
「Mix」の状態を「INH」から「ON」に設定してください。CH1/2/3/4 は個別に選択して設定できます。スイッチ
はSWA またはSWB に設定できます。「上」と「下」はスイッチの位置に対応します。「Up」と「Down」の値は、
設定した最大サーボの舵角です。
CH1 ~4 は、異なるサーボ舵角を個別、又は、同時に設定できます。
1 つのチャネルを異なるサーボ舵角範囲に設定する場合は、対応するチャネルのD/R 値を設定した後、「WRITE」を
クリックします。異なるサーボ舵角範囲を4 チャネル同時に設定する場合は、各チャネルのD/R 値を設定した後、
「WRITE」をクリックします。例:チャンネル1 のD/R 値を設定した後、「WRITE」をクリックして設定を保存
し、チャンネルを「CH2」に切り替えます。チャンネル2 のD/R 値を設定し、「WRITE」をクリックして設定を保存
します。チャンネル3 とチャンネル4 に対してこの手順を繰り返します。
DR/CURE: それはインデックスです。未設定の場合、値はデフォルトの0 となり、ジョイスティックの動きに比例
して、対応するチャンネルの出力サーボトラベル範囲が出力されます。値は-100% から+100% まで設定できま
す。インデックスを変更しても、最大サーボ移動範囲と最小サーボ移動範囲は変わりません。航空機を制御する場合、
通常、インデックス設定値はマイナスになります。
•
インデックスが負の値の場合、負の値が大きくなるほど、ジョイスティックの中立位置では感度が低くなり、両
端位置では感度が高くなります。
•
インデックスが正の値の場合、正の値が大きいほどジョイスティックの中立位置での感度が高くなり、両端位置
での感度が低くなります。
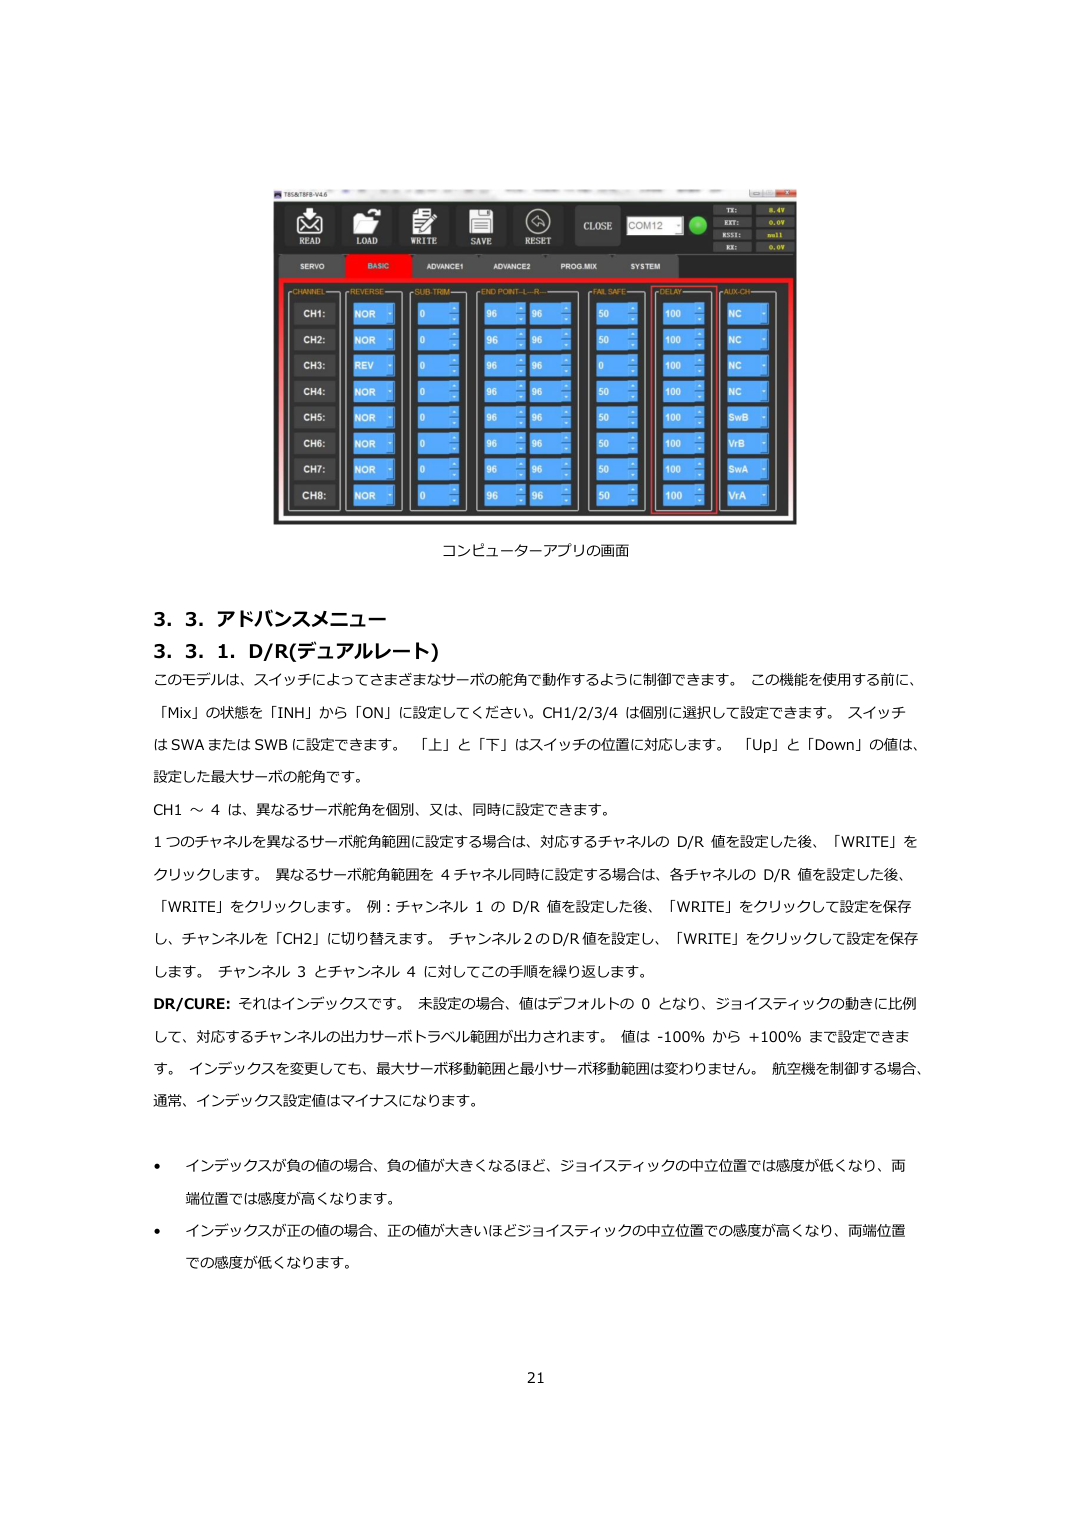
スマートフォンアプリの画面
コンピューターアプリの画面
3.3.2.姿勢
Section titled “3.3.2.姿勢”CH5 ~CH8 から、飛行モードを切り替えるチャンネルを選択できます。ドローンのフライトコントローラー
PIXHAWK/MINI PIX/crossflight/APM/TURBOPIX に接続する場合、CH5 は常にデフォルトの姿勢変更スイッチであ
り、CH8 は固定翼ファームウェアを使用するデフォルトのスイッチであり、DJI フライトコントローラーに接続する
場合はCH7 がデフォルトです。その他、姿勢を切り替えるデフォルトのチャンネルについては、フライトコントロ
ーラーのユーザーマニュアルを参照してください。
注: 「Attitude」機能を開いた後、CH 5 とCH 7 のスイッチはデフォルトで使用され、出力を制御します。
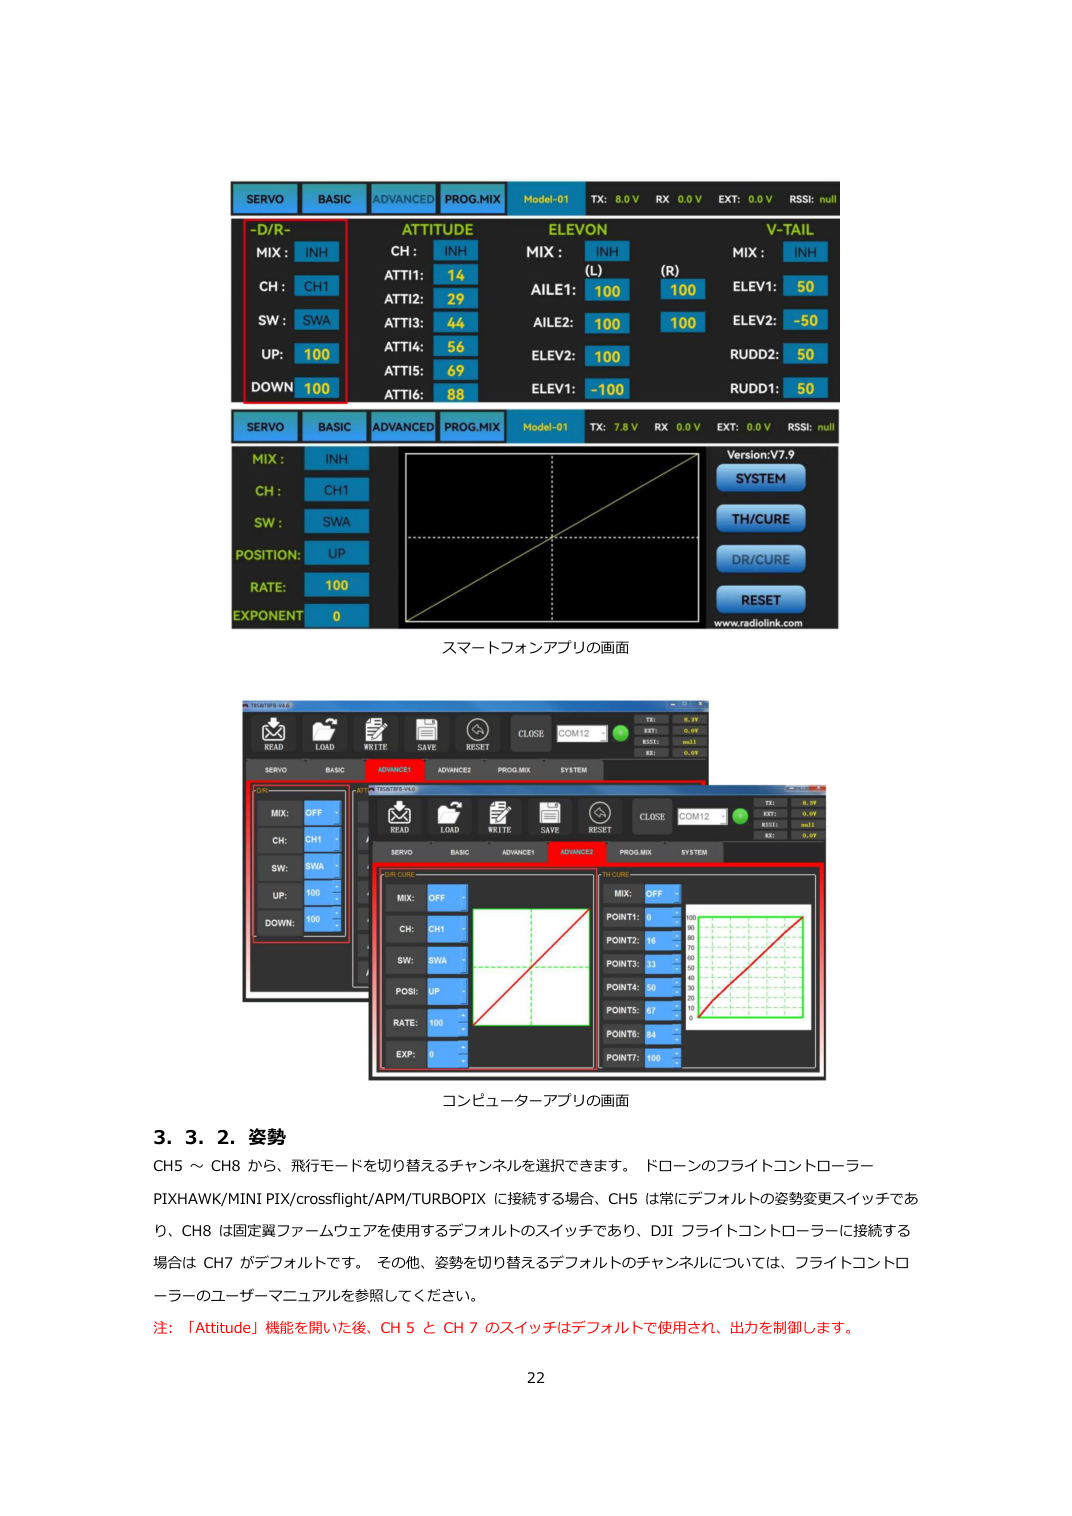
各チャンネルに表示される値は、出力するパーセンテージのことを意味します。各姿勢のT8FB のデフォルト値は、
フライトコントローラーPIXHAWK/MINI PIX/crossflight/APM/TURBO PIX の値に対応しています。つまり、上記
のフライトコントローラーをT8FB で使用すると、Mission Planner 上で姿勢を選択することができ、特定のパラメ
ーターを設定する必要はありません。
ATTI 1 ~ATTI 6 には異なる値を設定できます。その後、CH5/CH7 を押して飛行姿勢を変更できます。
スマートフォンアプリの画面
コンピューターアプリの画面
3.3.3.エレボン
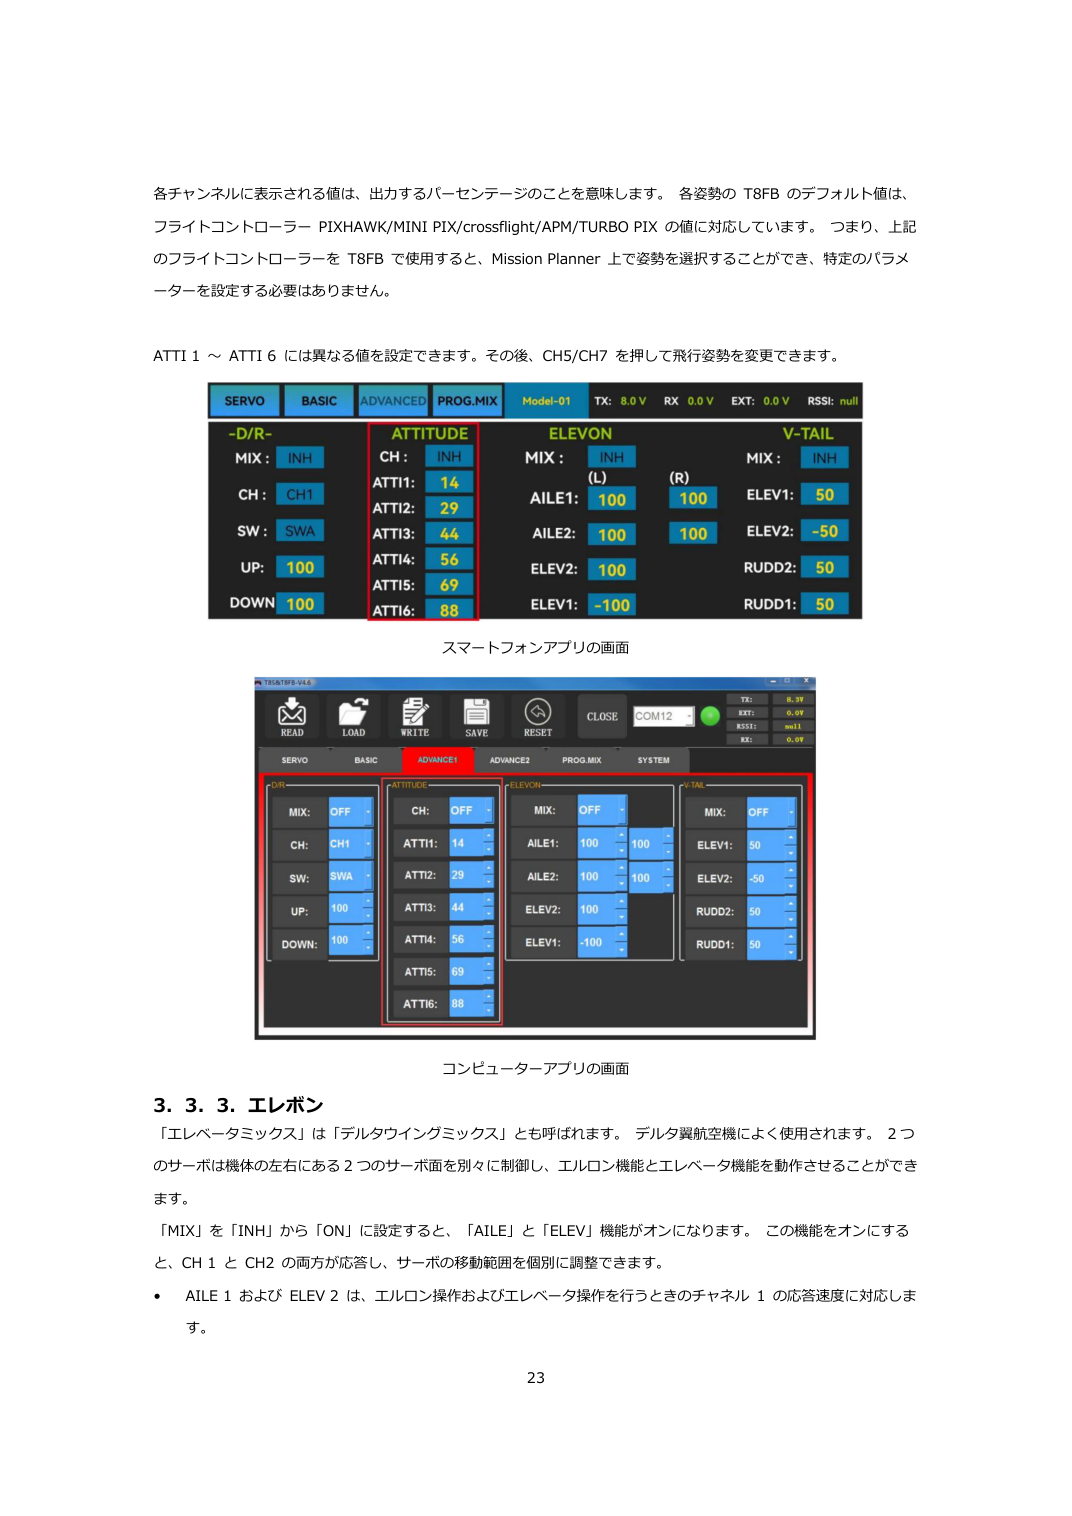
Section titled “3.3.3.エレボン”「エレベータミックス」は「デルタウイングミックス」とも呼ばれます。デルタ翼航空機によく使用されます。2 つ
のサーボは機体の左右にある2 つのサーボ面を別々に制御し、エルロン機能とエレベータ機能を動作させることができ
ます。
「MIX」を「INH」から「ON」に設定すると、「AILE」と「ELEV」機能がオンになります。この機能をオンにする
と、CH 1 とCH2 の両方が応答し、サーボの移動範囲を個別に調整できます。
•
AILE 1 およびELEV 2 は、エルロン操作およびエレベータ操作を行うときのチャネル1 の応答速度に対応しま
す。
•
AILE 2 およびELEV 1 は、エルロン操作およびエレベータ操作を行う場合のチャネル2 の応答速度に対応しま
す。
具体的な値は、対応するチャネルがエルロンまたはエレベータ動作を実行するときのサーボの舵角範囲の量です。正
の値と負の値は、動きの異なる方向を表します。
スマートフォンアプリの画面
コンピューターアプリの画面
3.3.4.V テール
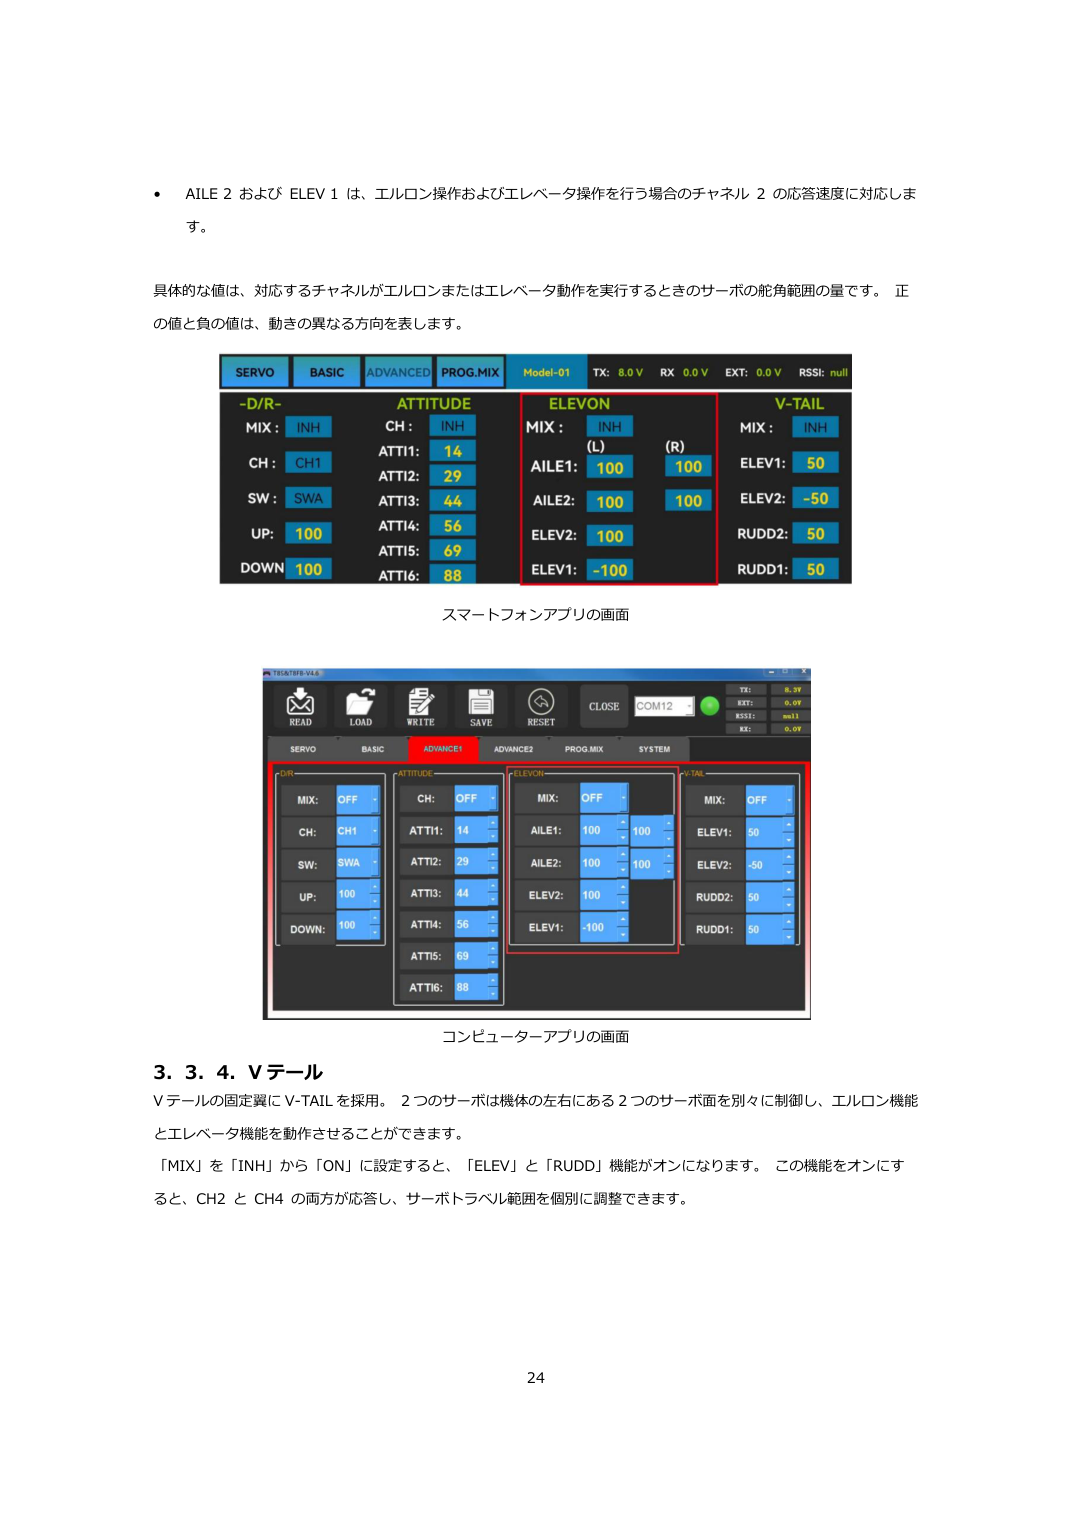
Section titled “3.3.4.V テール”V テールの固定翼にV-TAIL を採用。2 つのサーボは機体の左右にある2 つのサーボ面を別々に制御し、エルロン機能
とエレベータ機能を動作させることができます。
「MIX」を「INH」から「ON」に設定すると、「ELEV」と「RUDD」機能がオンになります。この機能をオンにす
ると、CH2 とCH4 の両方が応答し、サーボトラベル範囲を個別に調整できます。
スマートフォンアプリの画面
コンピューターアプリの画面
ELEV 1 とRUDD 2 は、エレベータ操作とラダー操作を行うときのCH2 の応答速度に対応します。
ELEV 2 とRUDD 1 は、エレベータ操作とラダー操作を行うときのCH4 の応答速度に対応します。
具体的な値は、対応するチャネルがエレベータまたはラダー動作を行うときのサーボの移動範囲の量である。正の値
と負の値は、動きの異なる方向を表します。
3.4.PROG.MIX メニュー
Section titled “3.4.PROG.MIX メニュー”3.4.1.PROG.MIX
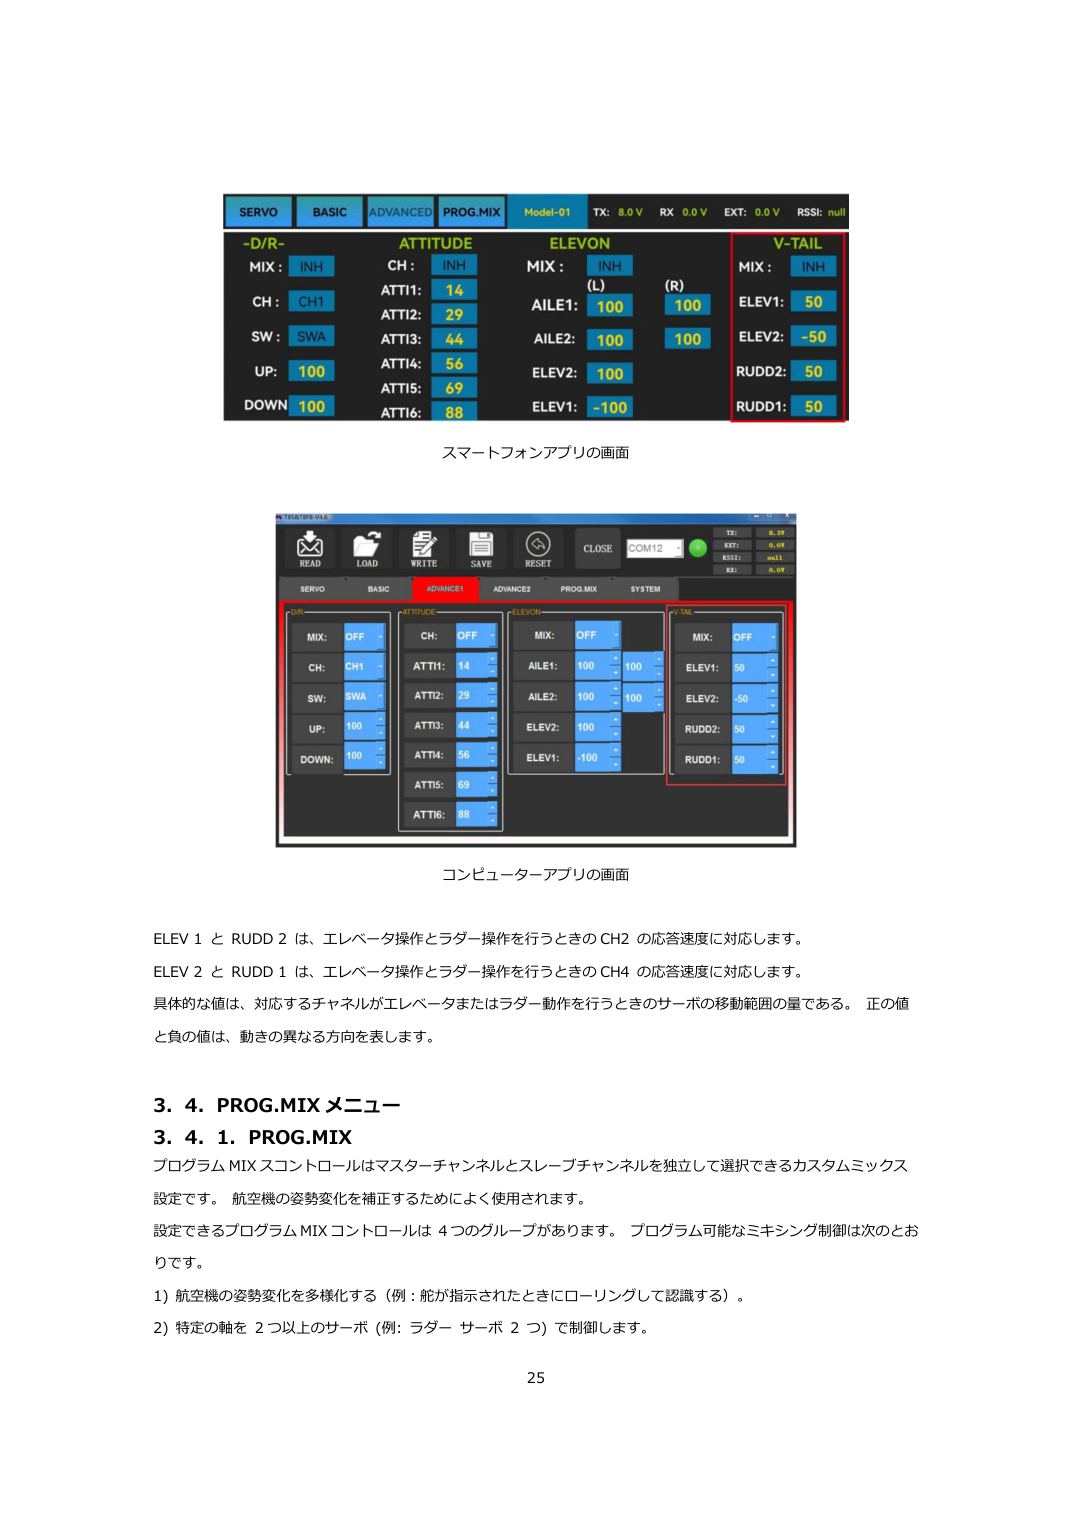
Section titled “3.4.1.PROG.MIX”プログラムMIX スコントロールはマスターチャンネルとスレーブチャンネルを独立して選択できるカスタムミックス
設定です。航空機の姿勢変化を補正するためによく使用されます。
設定できるプログラムMIX コントロールは4 つのグループがあります。プログラム可能なミキシング制御は次のとお
りです。
1) 航空機の姿勢変化を多様化する(例:舵が指示されたときにローリングして認識する)。
2) 特定の軸を2 つ以上のサーボ(例: ラダーサーボ2 つ) で制御します。
3) 特殊な動作を自動的に修正します(例: フラップとエレベータサーボを同時に下げるなど)。
4) 最初のチャネルの動きに応答するように2 番目のチャネルを制御します(例: 高速に応答するためにスモークオ
イルを増加しますが、スモークスイッチが作動している場合のみ)。
5) 特定の状況下ではメインコントロールをオフにします(例:双発機の場合、舵の回転を補助するためにモーターを
オフにするか、一方のモーターの速度を上げたり下げたりします)。
MAS: マスターチャンネル。他のチャネルはマスターチャネルの動きと協力する必要があります。
SLA: スレーブチャネル。多くのミックスコントロールは1 つのマスターチャンネルによって制御されます。
「MIX」を「INH」から「ON」にし、マスターチャンネル、スレーブチャンネルを設定します。「UP」と
「DOWN」を同じ値に設定してください。この値は、サーボの移動範囲とスレーブチャネルの移動方向を決定します。
スマートフォンアプリの画面
コンピューターアプリの画面
3.4.2.TH/CURE
Section titled “3.4.2.TH/CURE”スロットルカーブ(TH/CURE)は、スロットルごとに設定された出力トラベルです。モーターのレスポンスとスロッ
トル操作を調整するためのものです。横縦軸はジョイスティックの位置、縦軸はスロットル出力です。
「TH-SW」を「OFF」から「ON」にすると、スロットルカーブ機能がオンになります。7 ポイントの値を調整します。
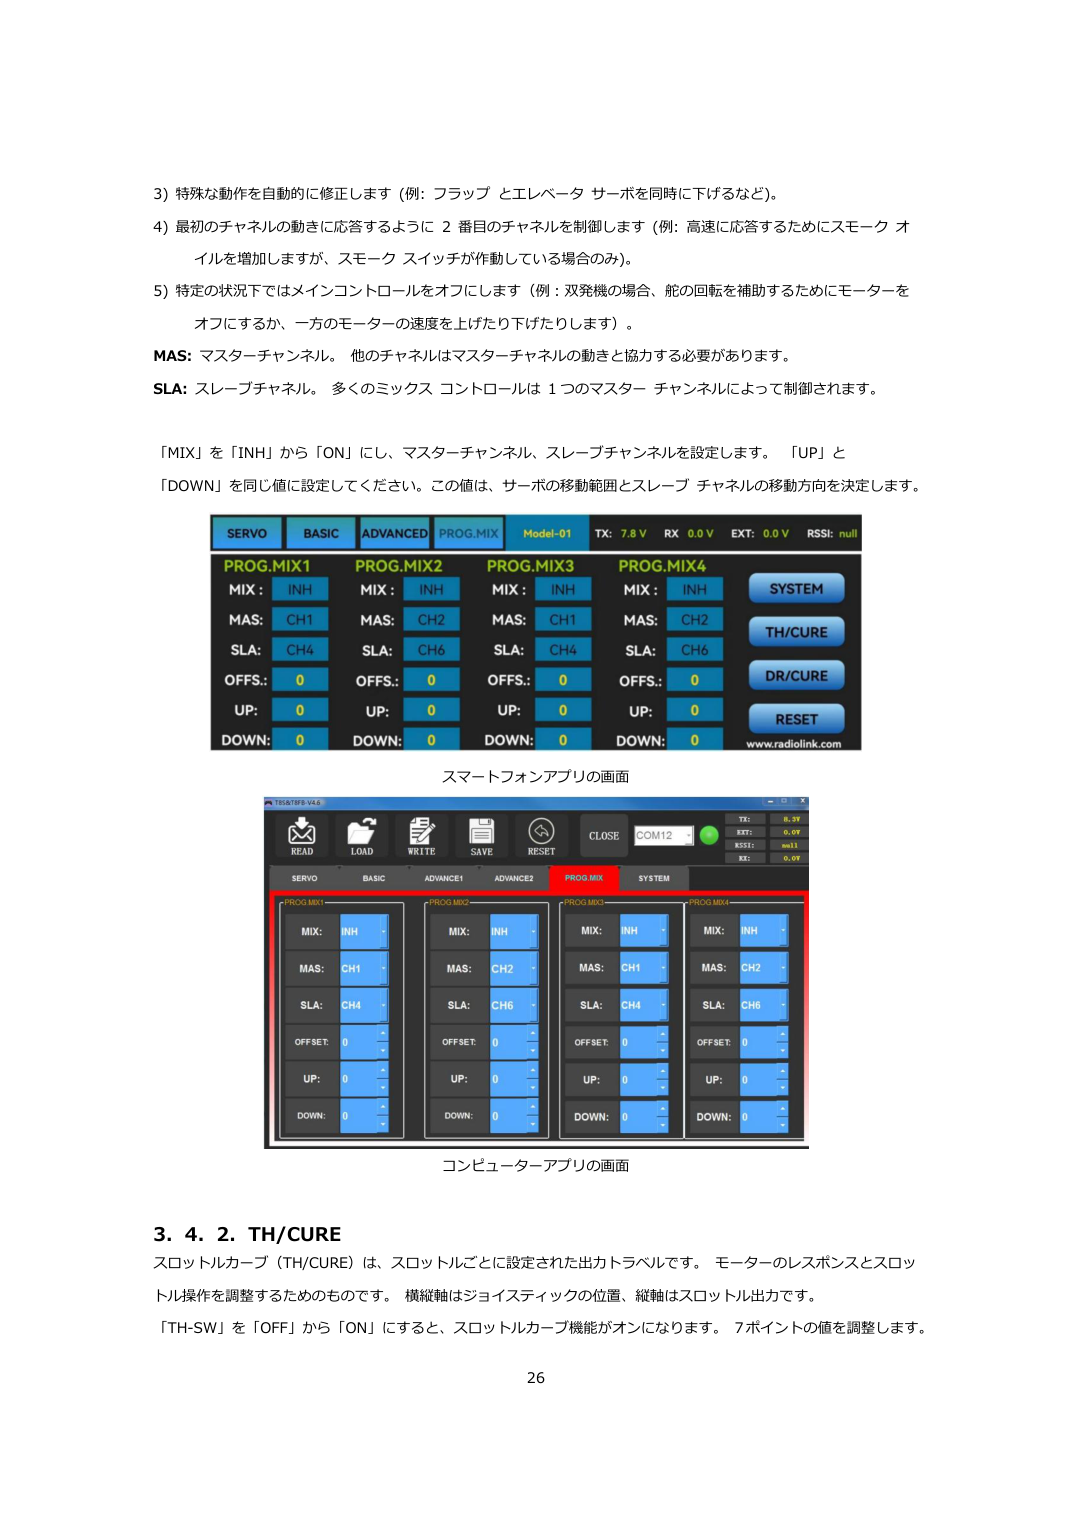
調整可能な範囲は0 ~100 です。値が大きいほど、スロットルジョイスティックが対応する位置に移動したときの
出力スロットルが大きくなります。
スマートフォンアプリの画面
コンピューターアプリの画面
3.4.3.DR/CURE
Section titled “3.4.3.DR/CURE”第3.3 章「アドバンスメニュー」を参照してください。
3.5.システムメニュー
Section titled “3.5.システムメニュー”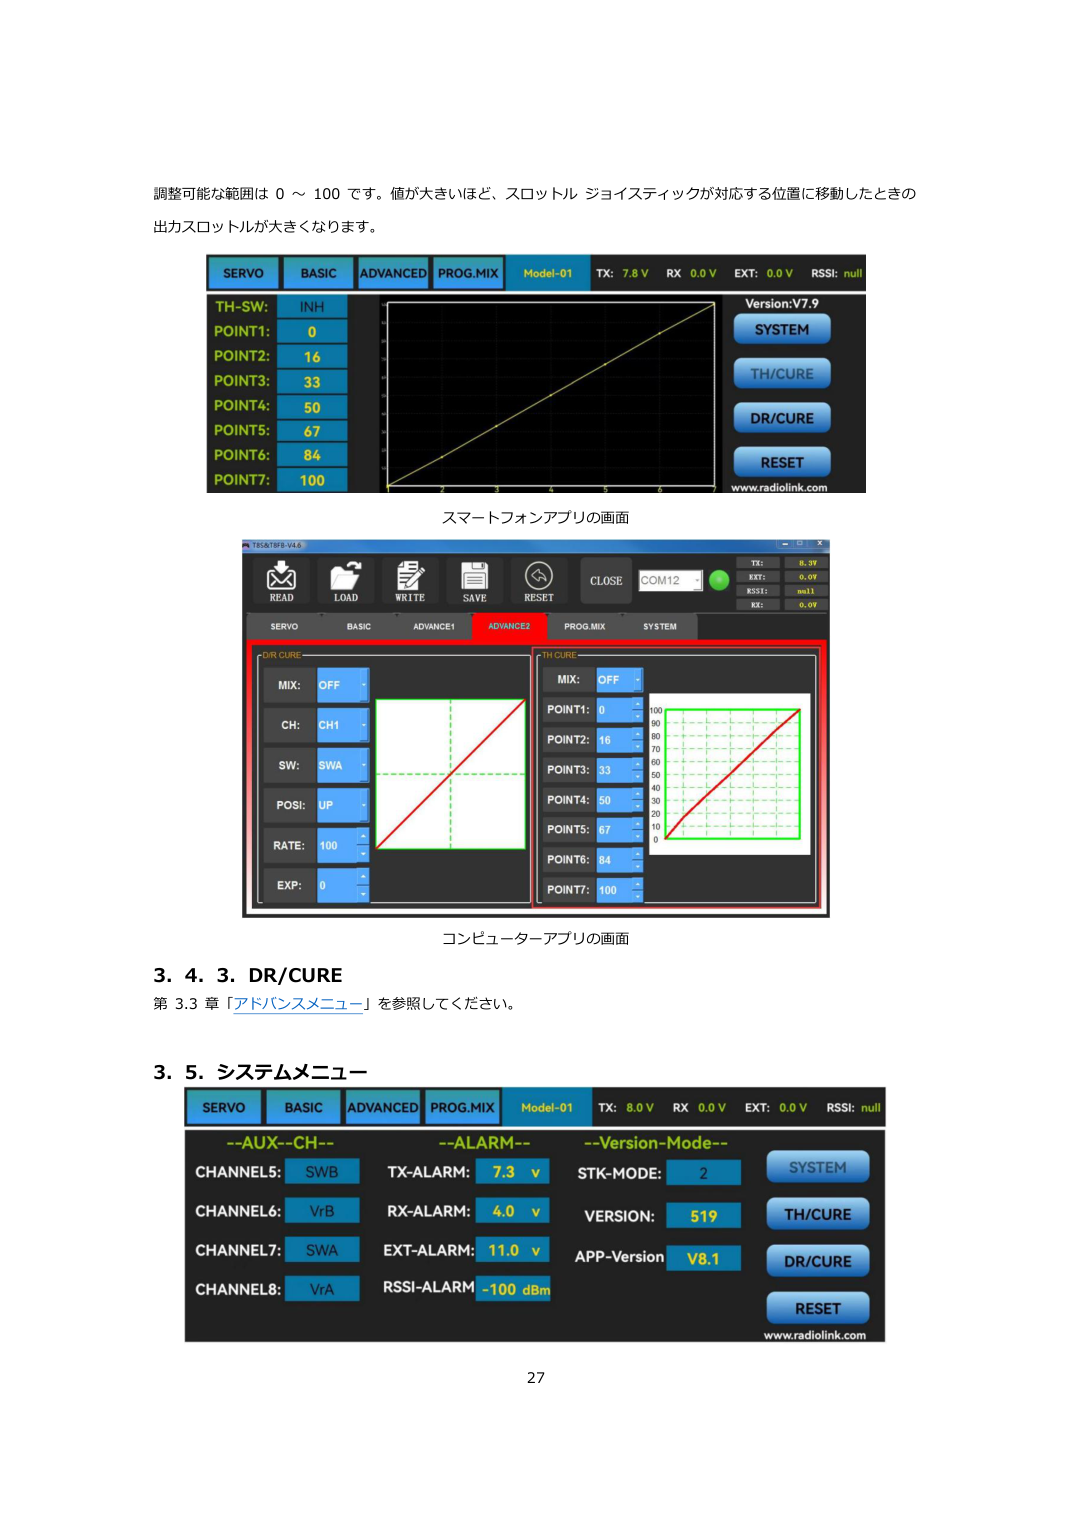
3.5.1.補助チャンネル
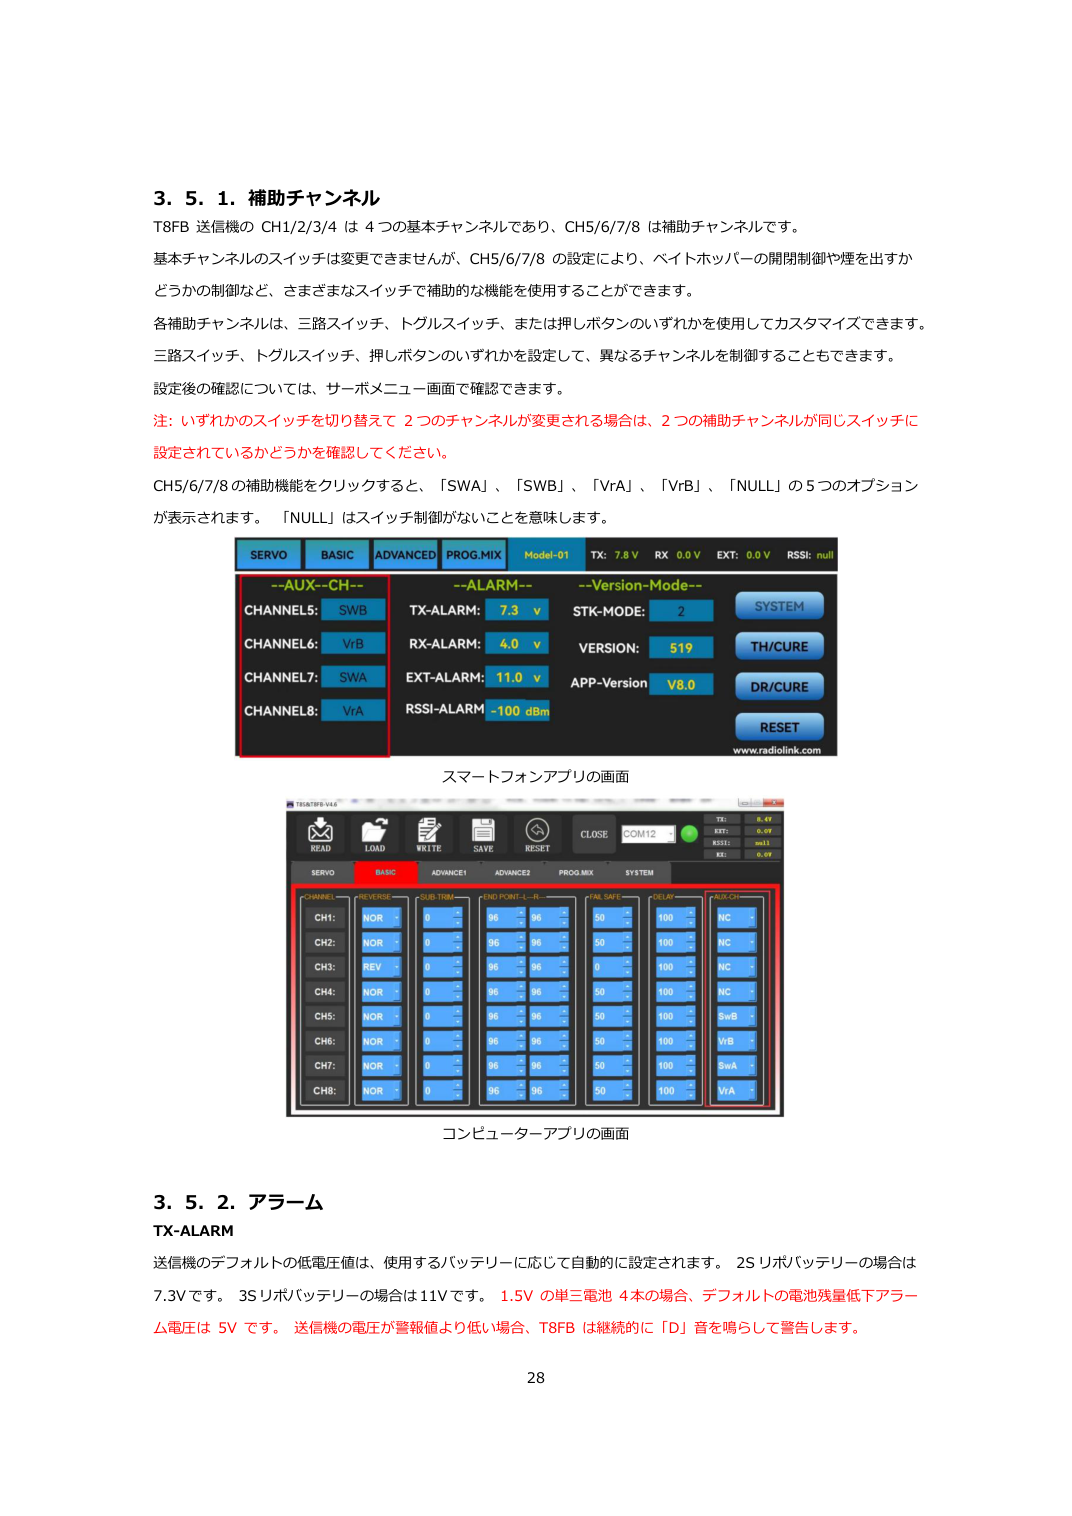
Section titled “3.5.1.補助チャンネル”T8FB 送信機のCH1/2/3/4 は4 つの基本チャンネルであり、CH5/6/7/8 は補助チャンネルです。
基本チャンネルのスイッチは変更できませんが、CH5/6/7/8 の設定により、ベイトホッパーの開閉制御や煙を出すか
どうかの制御など、さまざまなスイッチで補助的な機能を使用することができます。
各補助チャンネルは、三路スイッチ、トグルスイッチ、または押しボタンのいずれかを使用してカスタマイズできます。
三路スイッチ、トグルスイッチ、押しボタンのいずれかを設定して、異なるチャンネルを制御することもできます。
設定後の確認については、サーボメニュー画面で確認できます。
注: いずれかのスイッチを切り替えて2 つのチャンネルが変更される場合は、2 つの補助チャンネルが同じスイッチに
設定されているかどうかを確認してください。
CH5/6/7/8 の補助機能をクリックすると、「SWA」、「SWB」、「VrA」、「VrB」、「NULL」の5 つのオプション
が表示されます。「NULL」はスイッチ制御がないことを意味します。
スマートフォンアプリの画面
コンピューターアプリの画面
3.5.2.アラーム
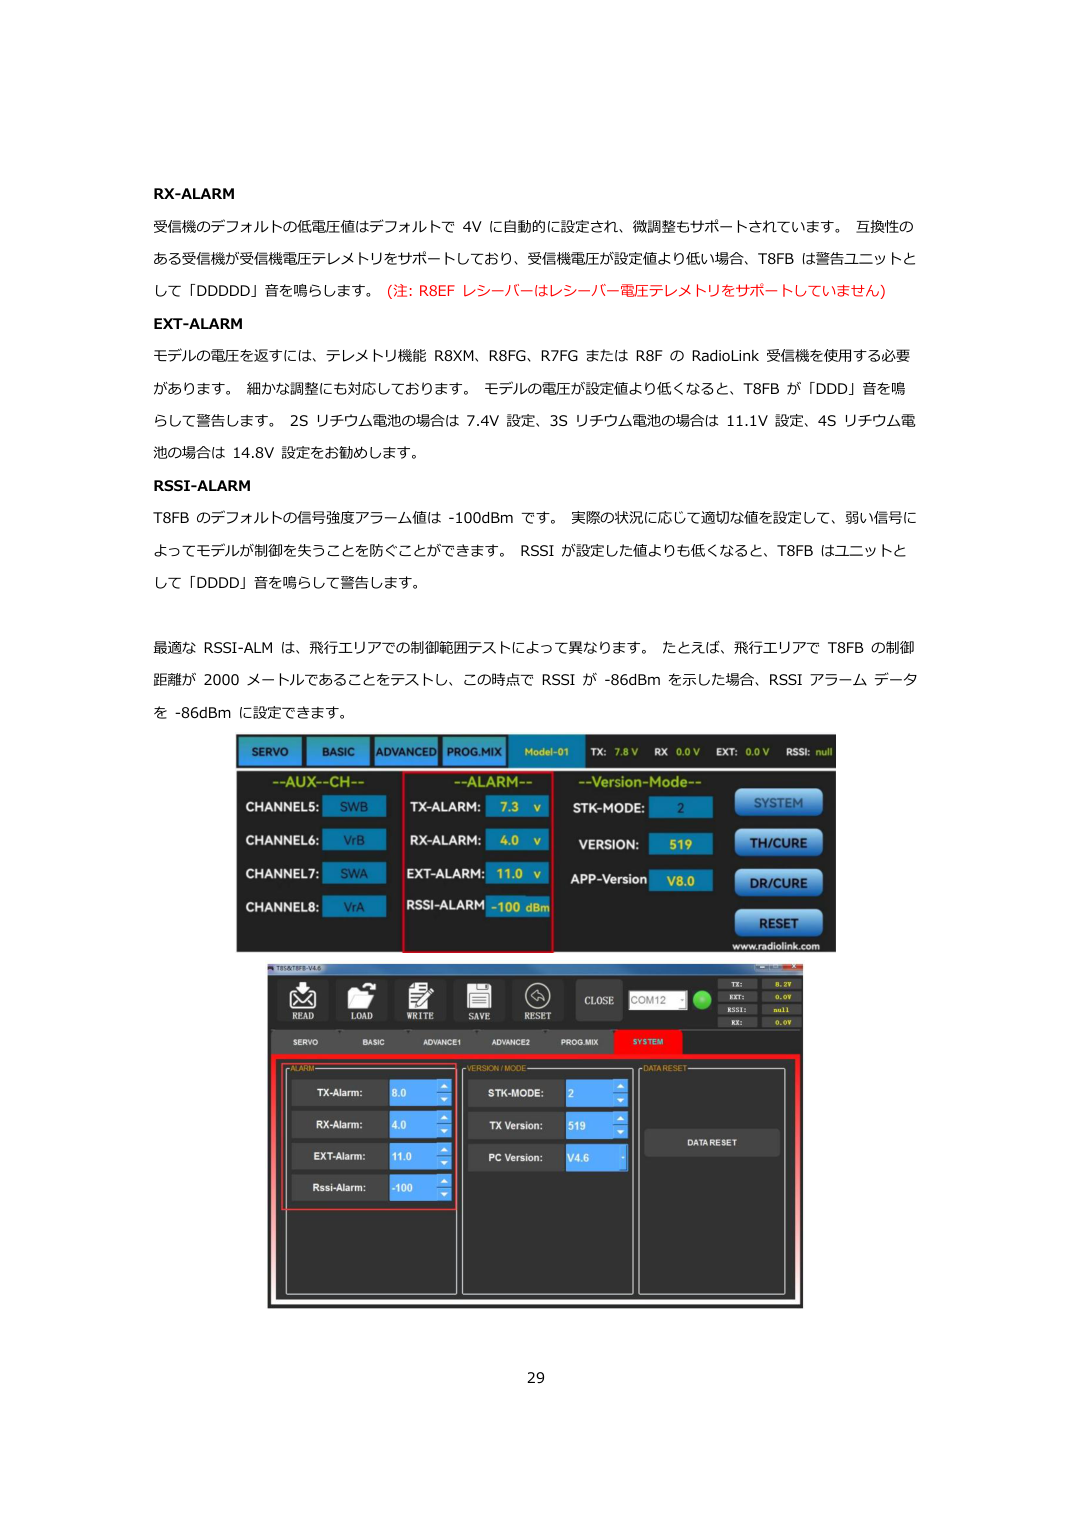
Section titled “3.5.2.アラーム”TX-ALARM
送信機のデフォルトの低電圧値は、使用するバッテリーに応じて自動的に設定されます。2S リポバッテリーの場合は
7.3V です。3S リポバッテリーの場合は11V です。1.5V の単三電池4本の場合、デフォルトの電池残量低下アラー
ム電圧は5V です。送信機の電圧が警報値より低い場合、T8FB は継続的に「D」音を鳴らして警告します。
RX-ALARM
受信機のデフォルトの低電圧値はデフォルトで4V に自動的に設定され、微調整もサポートされています。互換性の
ある受信機が受信機電圧テレメトリをサポートしており、受信機電圧が設定値より低い場合、T8FB は警告ユニットと
して「DDDDD」音を鳴らします。(注: R8EF レシーバーはレシーバー電圧テレメトリをサポートしていません)
EXT-ALARM
モデルの電圧を返すには、テレメトリ機能R8XM、R8FG、R7FG またはR8F のRadioLink 受信機を使用する必要
があります。細かな調整にも対応しております。モデルの電圧が設定値より低くなると、T8FB が「DDD」音を鳴
らして警告します。2S リチウム電池の場合は7.4V 設定、3S リチウム電池の場合は11.1V 設定、4S リチウム電
池の場合は14.8V 設定をお勧めします。
RSSI-ALARM
T8FB のデフォルトの信号強度アラーム値は-100dBm です。実際の状況に応じて適切な値を設定して、弱い信号に
よってモデルが制御を失うことを防ぐことができます。RSSI が設定した値よりも低くなると、T8FB はユニットと
して「DDDD」音を鳴らして警告します。
最適なRSSI-ALM は、飛行エリアでの制御範囲テストによって異なります。たとえば、飛行エリアでT8FB の制御
距離が2000 メートルであることをテストし、この時点でRSSI が-86dBm を示した場合、RSSI アラームデータ
を-86dBm に設定できます。
3.5.3.バージョンモード
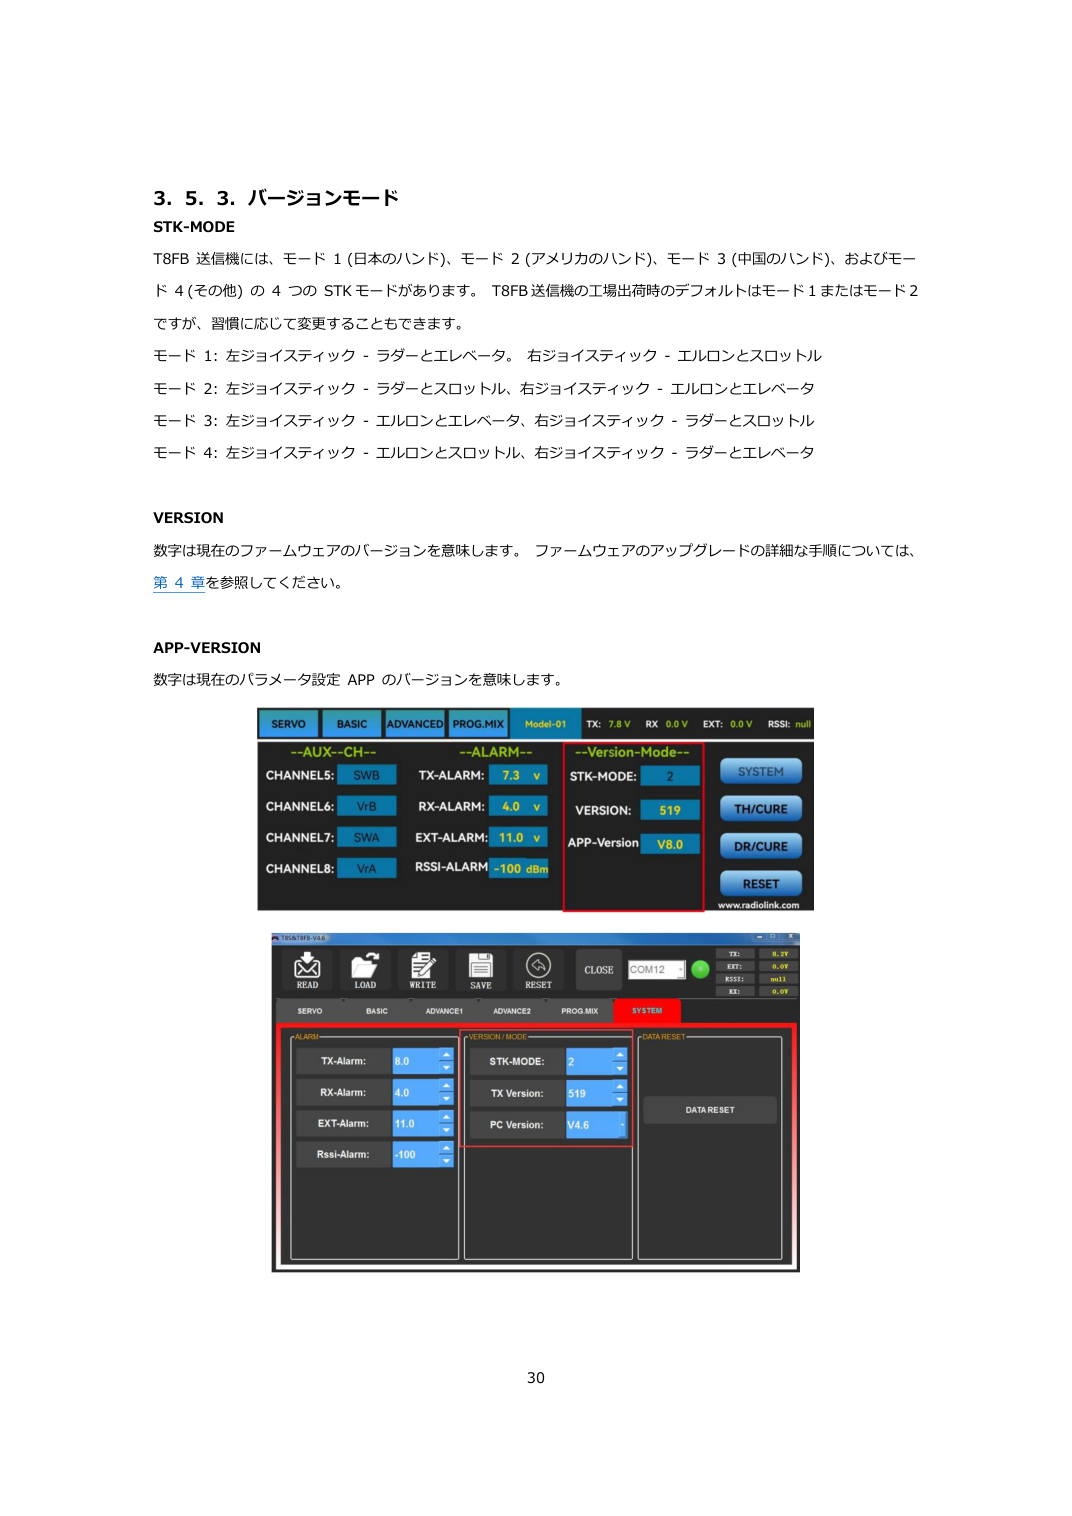
Section titled “3.5.3.バージョンモード”STK-MODE
T8FB 送信機には、モード1 (日本のハンド)、モード2 (アメリカのハンド)、モード3 (中国のハンド)、およびモー
ド4 (その他) の4 つのSTK モードがあります。T8FB 送信機の工場出荷時のデフォルトはモード1 またはモード2
ですが、習慣に応じて変更することもできます。
モード1: 左ジョイスティック- ラダーとエレベータ。右ジョイスティック- エルロンとスロットル
モード2: 左ジョイスティック- ラダーとスロットル、右ジョイスティック- エルロンとエレベータ
モード3: 左ジョイスティック- エルロンとエレベータ、右ジョイスティック- ラダーとスロットル
モード4: 左ジョイスティック- エルロンとスロットル、右ジョイスティック- ラダーとエレベータ
VERSION
数字は現在のファームウェアのバージョンを意味します。ファームウェアのアップグレードの詳細な手順については、
第4 章を参照してください。
APP-VERSION
数字は現在のパラメータ設定APP のバージョンを意味します。
3.5.4.リセット
Section titled “3.5.4.リセット”この機能は、必要に応じて工場出荷時の設定に戻すためのものです。この「RESET」ボタンを押すと、T8FB はゆっ
くりとしたD 音を3 回鳴らします。これはデフォルト設定が設定されていることを意味します。
スマートフォンアプリの画面
コンピューターアプリの画面