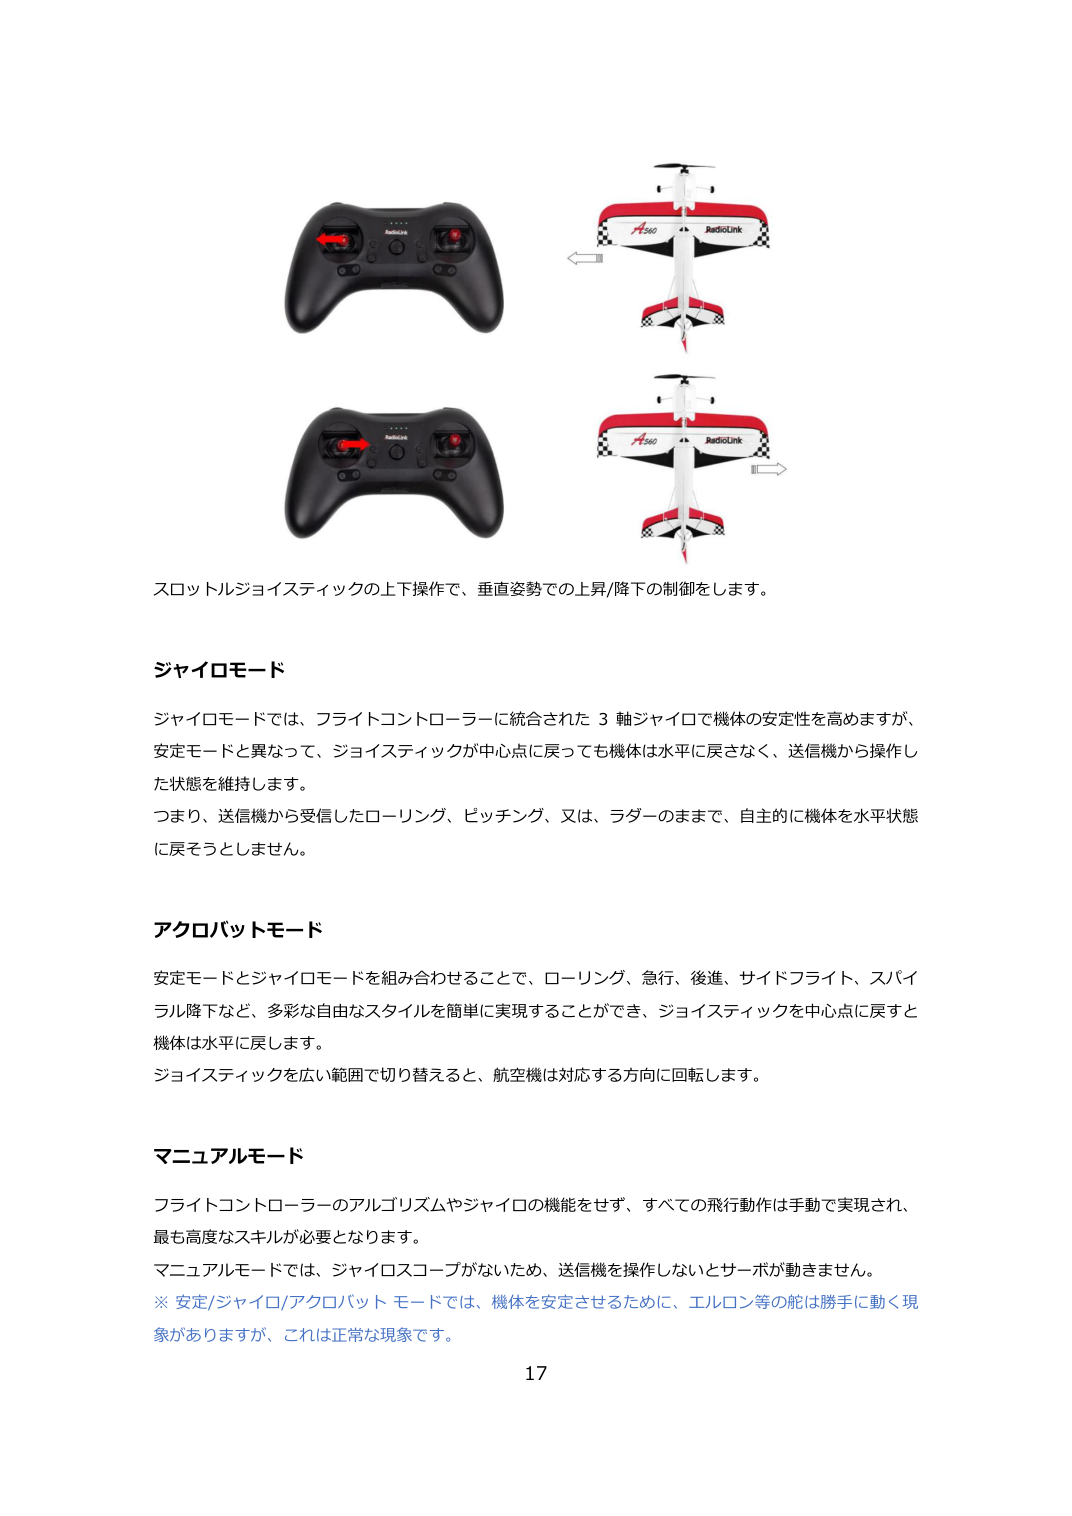
6 種の飛行モード
以下、飛行モードの設定の説明については、モード2 の例とします。
モード1 でご利用される場合、適切に読み替えて下さい。
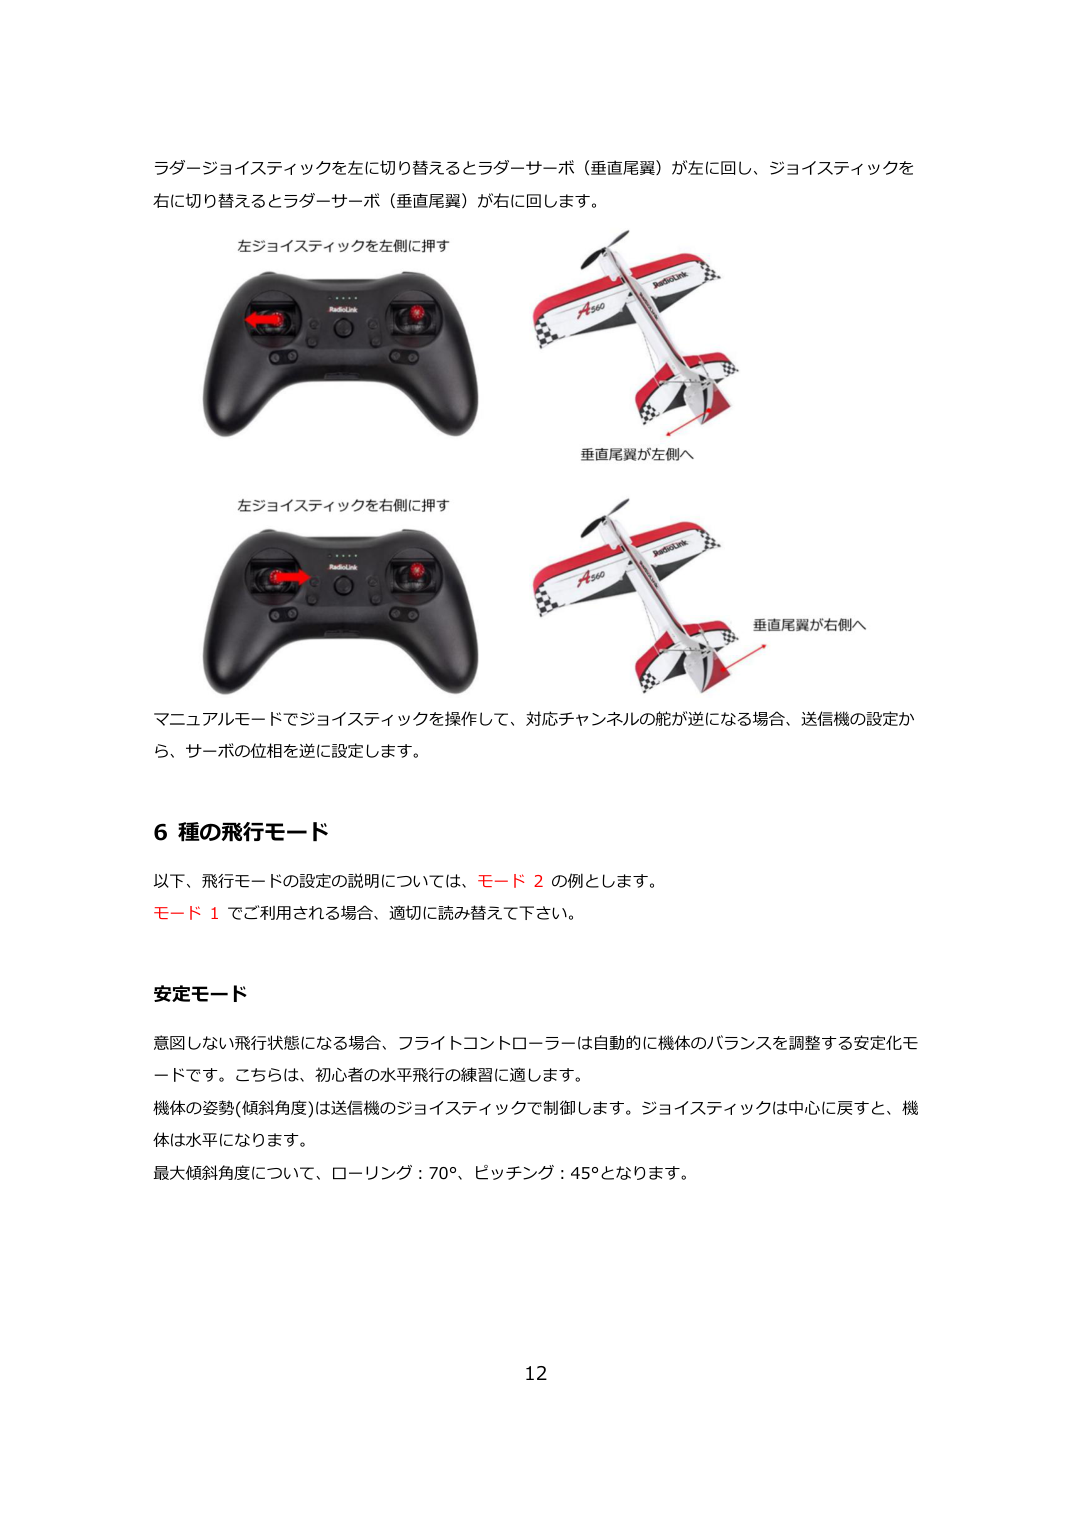
意図しない飛行状態になる場合、フライトコントローラーは自動的に機体のバランスを調整する安定化モ
ードです。こちらは、初心者の水平飛行の練習に適します。
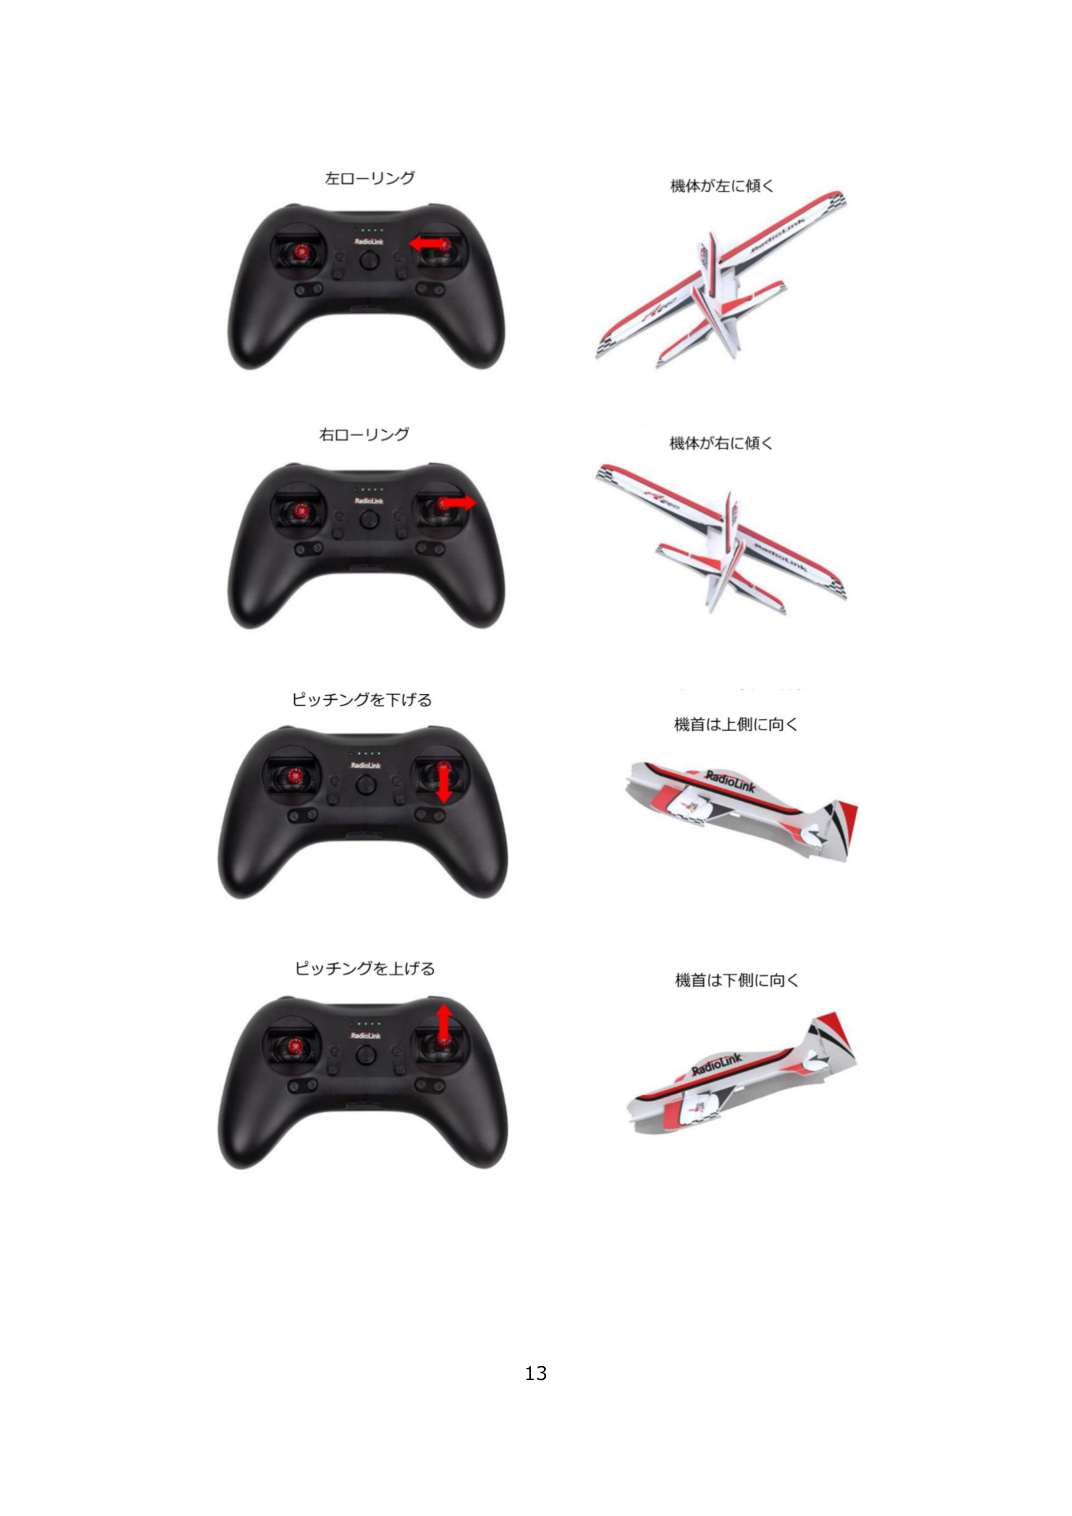
機体の姿勢(傾斜角度)は送信機のジョイスティックで制御します。ジョイスティックは中心に戻すと、機
体は水平になります。
最大傾斜角度について、ローリング:70°、ピッチング:45°となります。
スロットルを上に切り替えると、航空機は加速します。下に切り替えると、航空機は減速します。
ホバリングモード(マルチコプター)
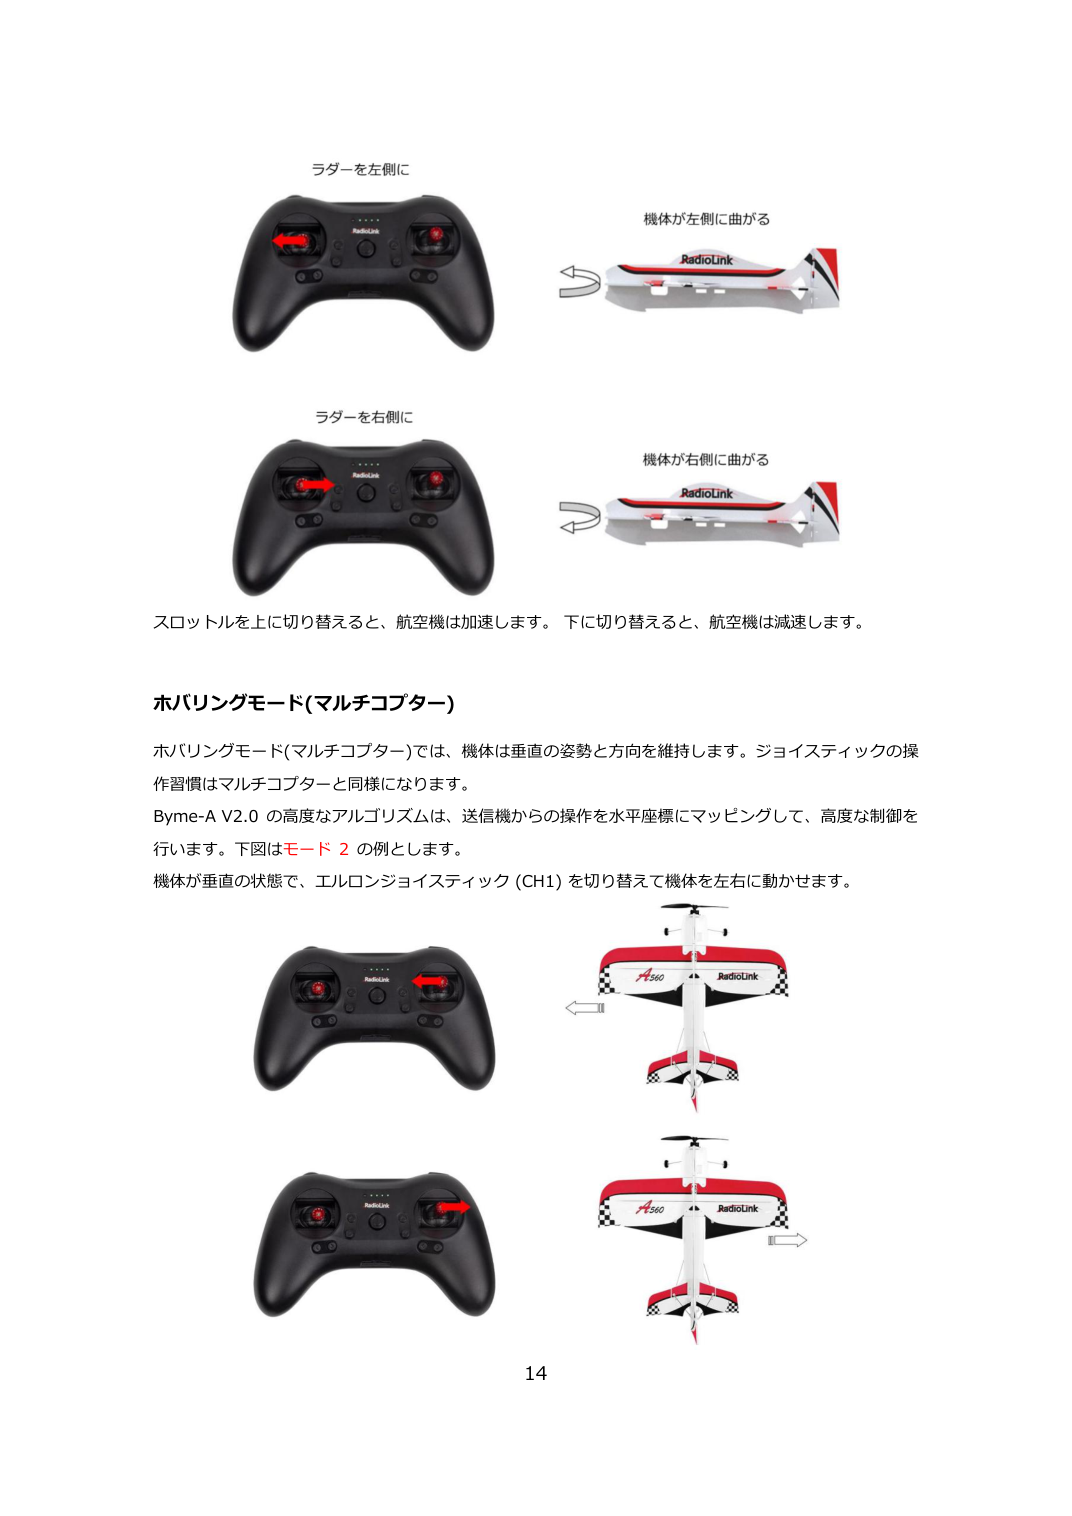
Section titled “ホバリングモード(マルチコプター)”ホバリングモード(マルチコプター)では、機体は垂直の姿勢と方向を維持します。ジョイスティックの操
作習慣はマルチコプターと同様になります。
Byme-A V2.0 の高度なアルゴリズムは、送信機からの操作を水平座標にマッピングして、高度な制御を
行います。下図はモード2 の例とします。
機体が垂直の状態で、エルロンジョイスティック(CH1) を切り替えて機体を左右に動かせます。
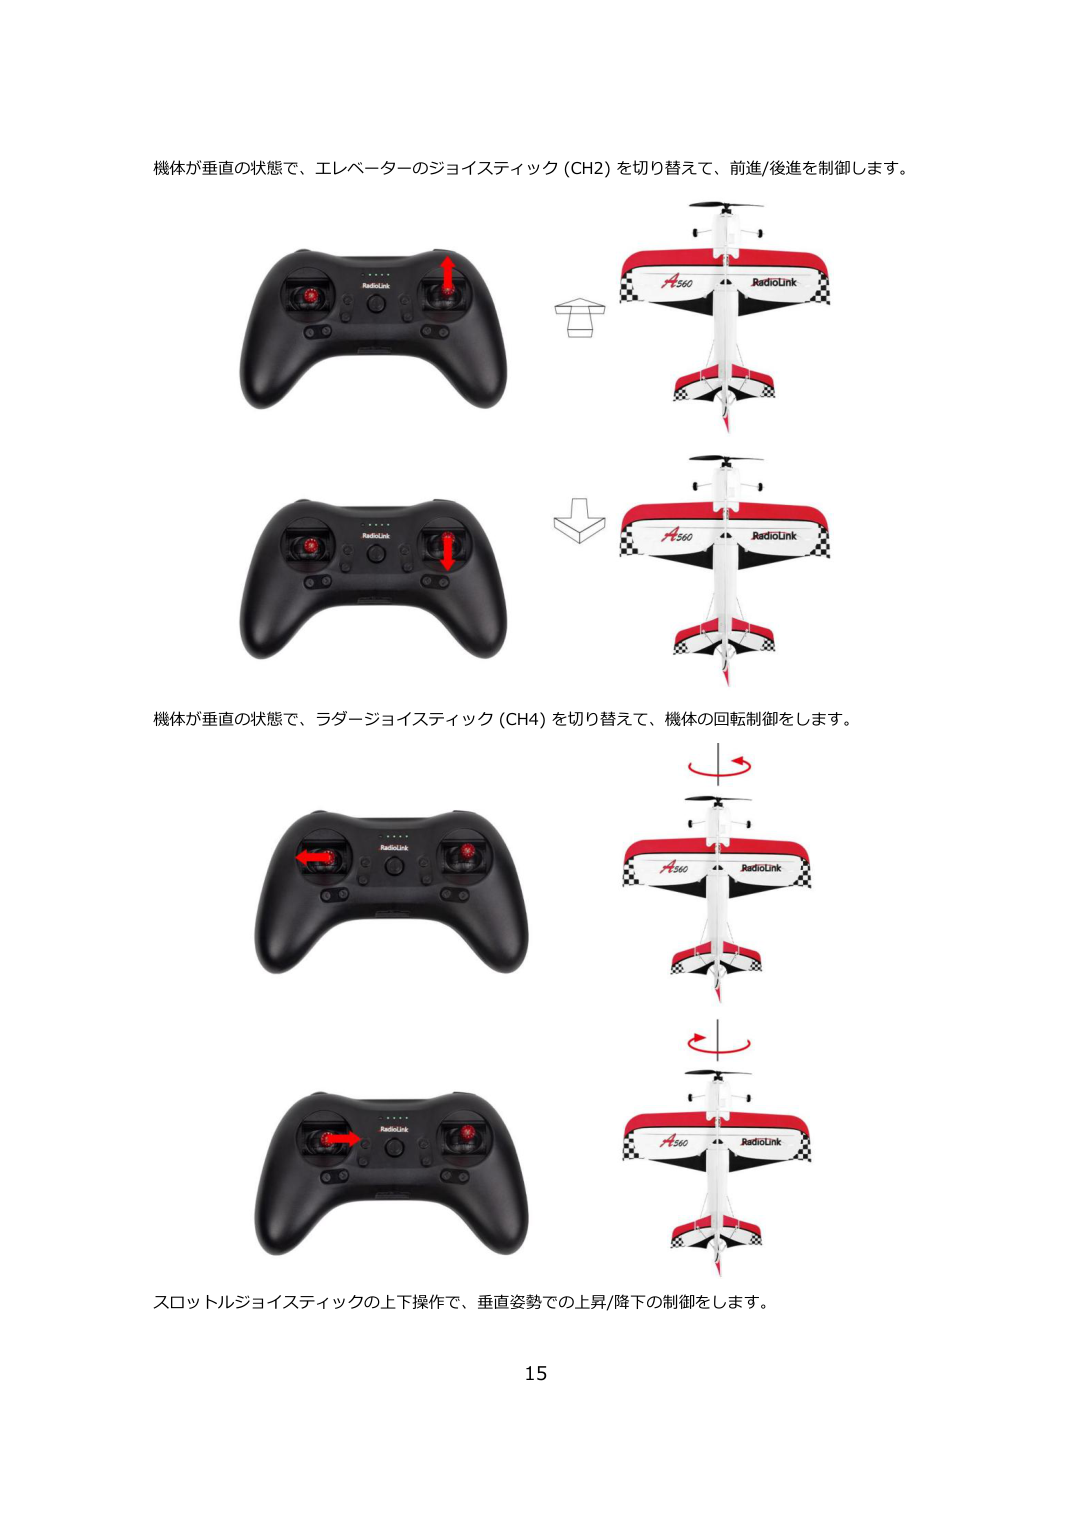
機体が垂直の状態で、エレベーターのジョイスティック(CH2) を切り替えて、前進/後進を制御します。
機体が垂直の状態で、ラダージョイスティック(CH4) を切り替えて、機体の回転制御をします。
スロットルジョイスティックの上下操作で、垂直姿勢での上昇/降下の制御をします。
ホバリングモード(固定翼)
Section titled “ホバリングモード(固定翼)”ホバリングモード(固定翼)では、機体は垂直の姿勢と方向を維持します。
Byme-A V2.0 の高度なアルゴリズムは、送信機からの操作を水平座標にマッピングして、高度な制御を
行います。下図はモード2 の例とします。
機体が垂直の状態で、エルロンジョイスティック(CH1) を切り替えて機体を回転させます。
機体が垂直の状態で、エレベーターのジョイスティック(CH2) を切り替えて、前進/後進を制御します。
機体が垂直の状態で、ラダージョイスティック(CH4) を切り替えて機体を左右に動かせます。
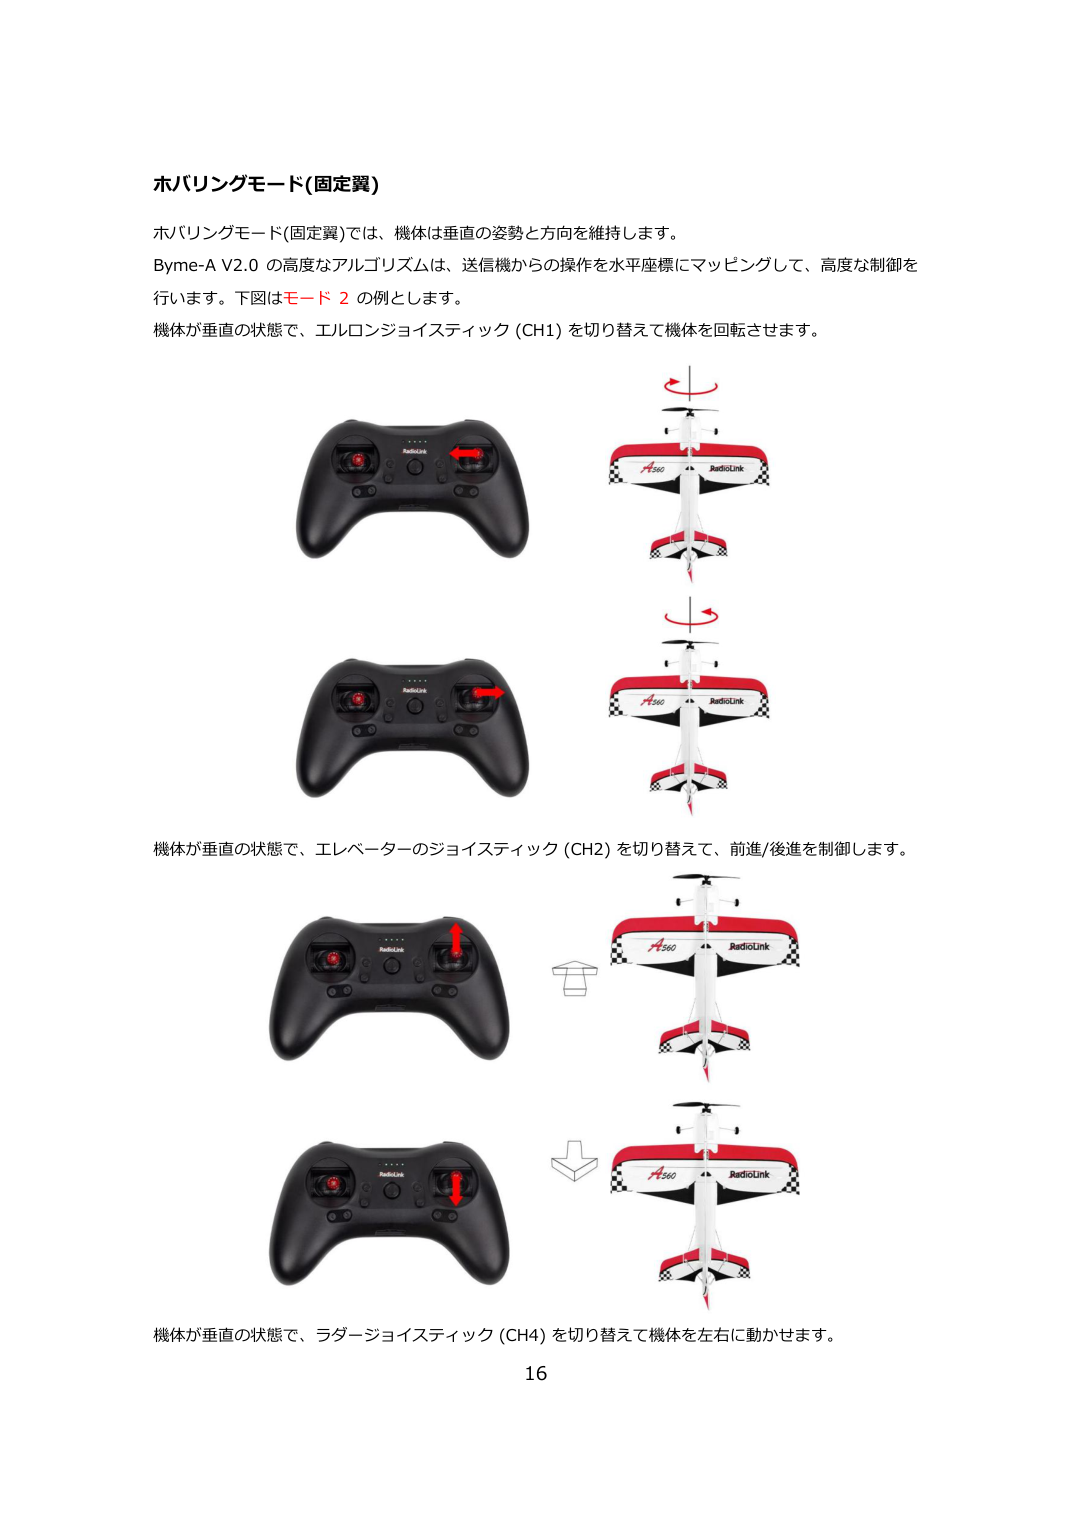
スロットルジョイスティックの上下操作で、垂直姿勢での上昇/降下の制御をします。
ジャイロモード
Section titled “ジャイロモード”ジャイロモードでは、フライトコントローラーに統合された3 軸ジャイロで機体の安定性を高めますが、
安定モードと異なって、ジョイスティックが中心点に戻っても機体は水平に戻さなく、送信機から操作し
た状態を維持します。
つまり、送信機から受信したローリング、ピッチング、又は、ラダーのままで、自主的に機体を水平状態
に戻そうとしません。
アクロバットモード
Section titled “アクロバットモード”安定モードとジャイロモードを組み合わせることで、ローリング、急行、後進、サイドフライト、スパイ
ラル降下など、多彩な自由なスタイルを簡単に実現することができ、ジョイスティックを中心点に戻すと
機体は水平に戻します。
ジョイスティックを広い範囲で切り替えると、航空機は対応する方向に回転します。
マニュアルモード
Section titled “マニュアルモード”フライトコントローラーのアルゴリズムやジャイロの機能をせず、すべての飛行動作は手動で実現され、
最も高度なスキルが必要となります。
マニュアルモードでは、ジャイロスコープがないため、送信機を操作しないとサーボが動きません。
象がありますが、これは正常な現象です。